Dobot Rover X1 Explorer Industrial | 로봇 독
Dobot Rover X1 Explorer
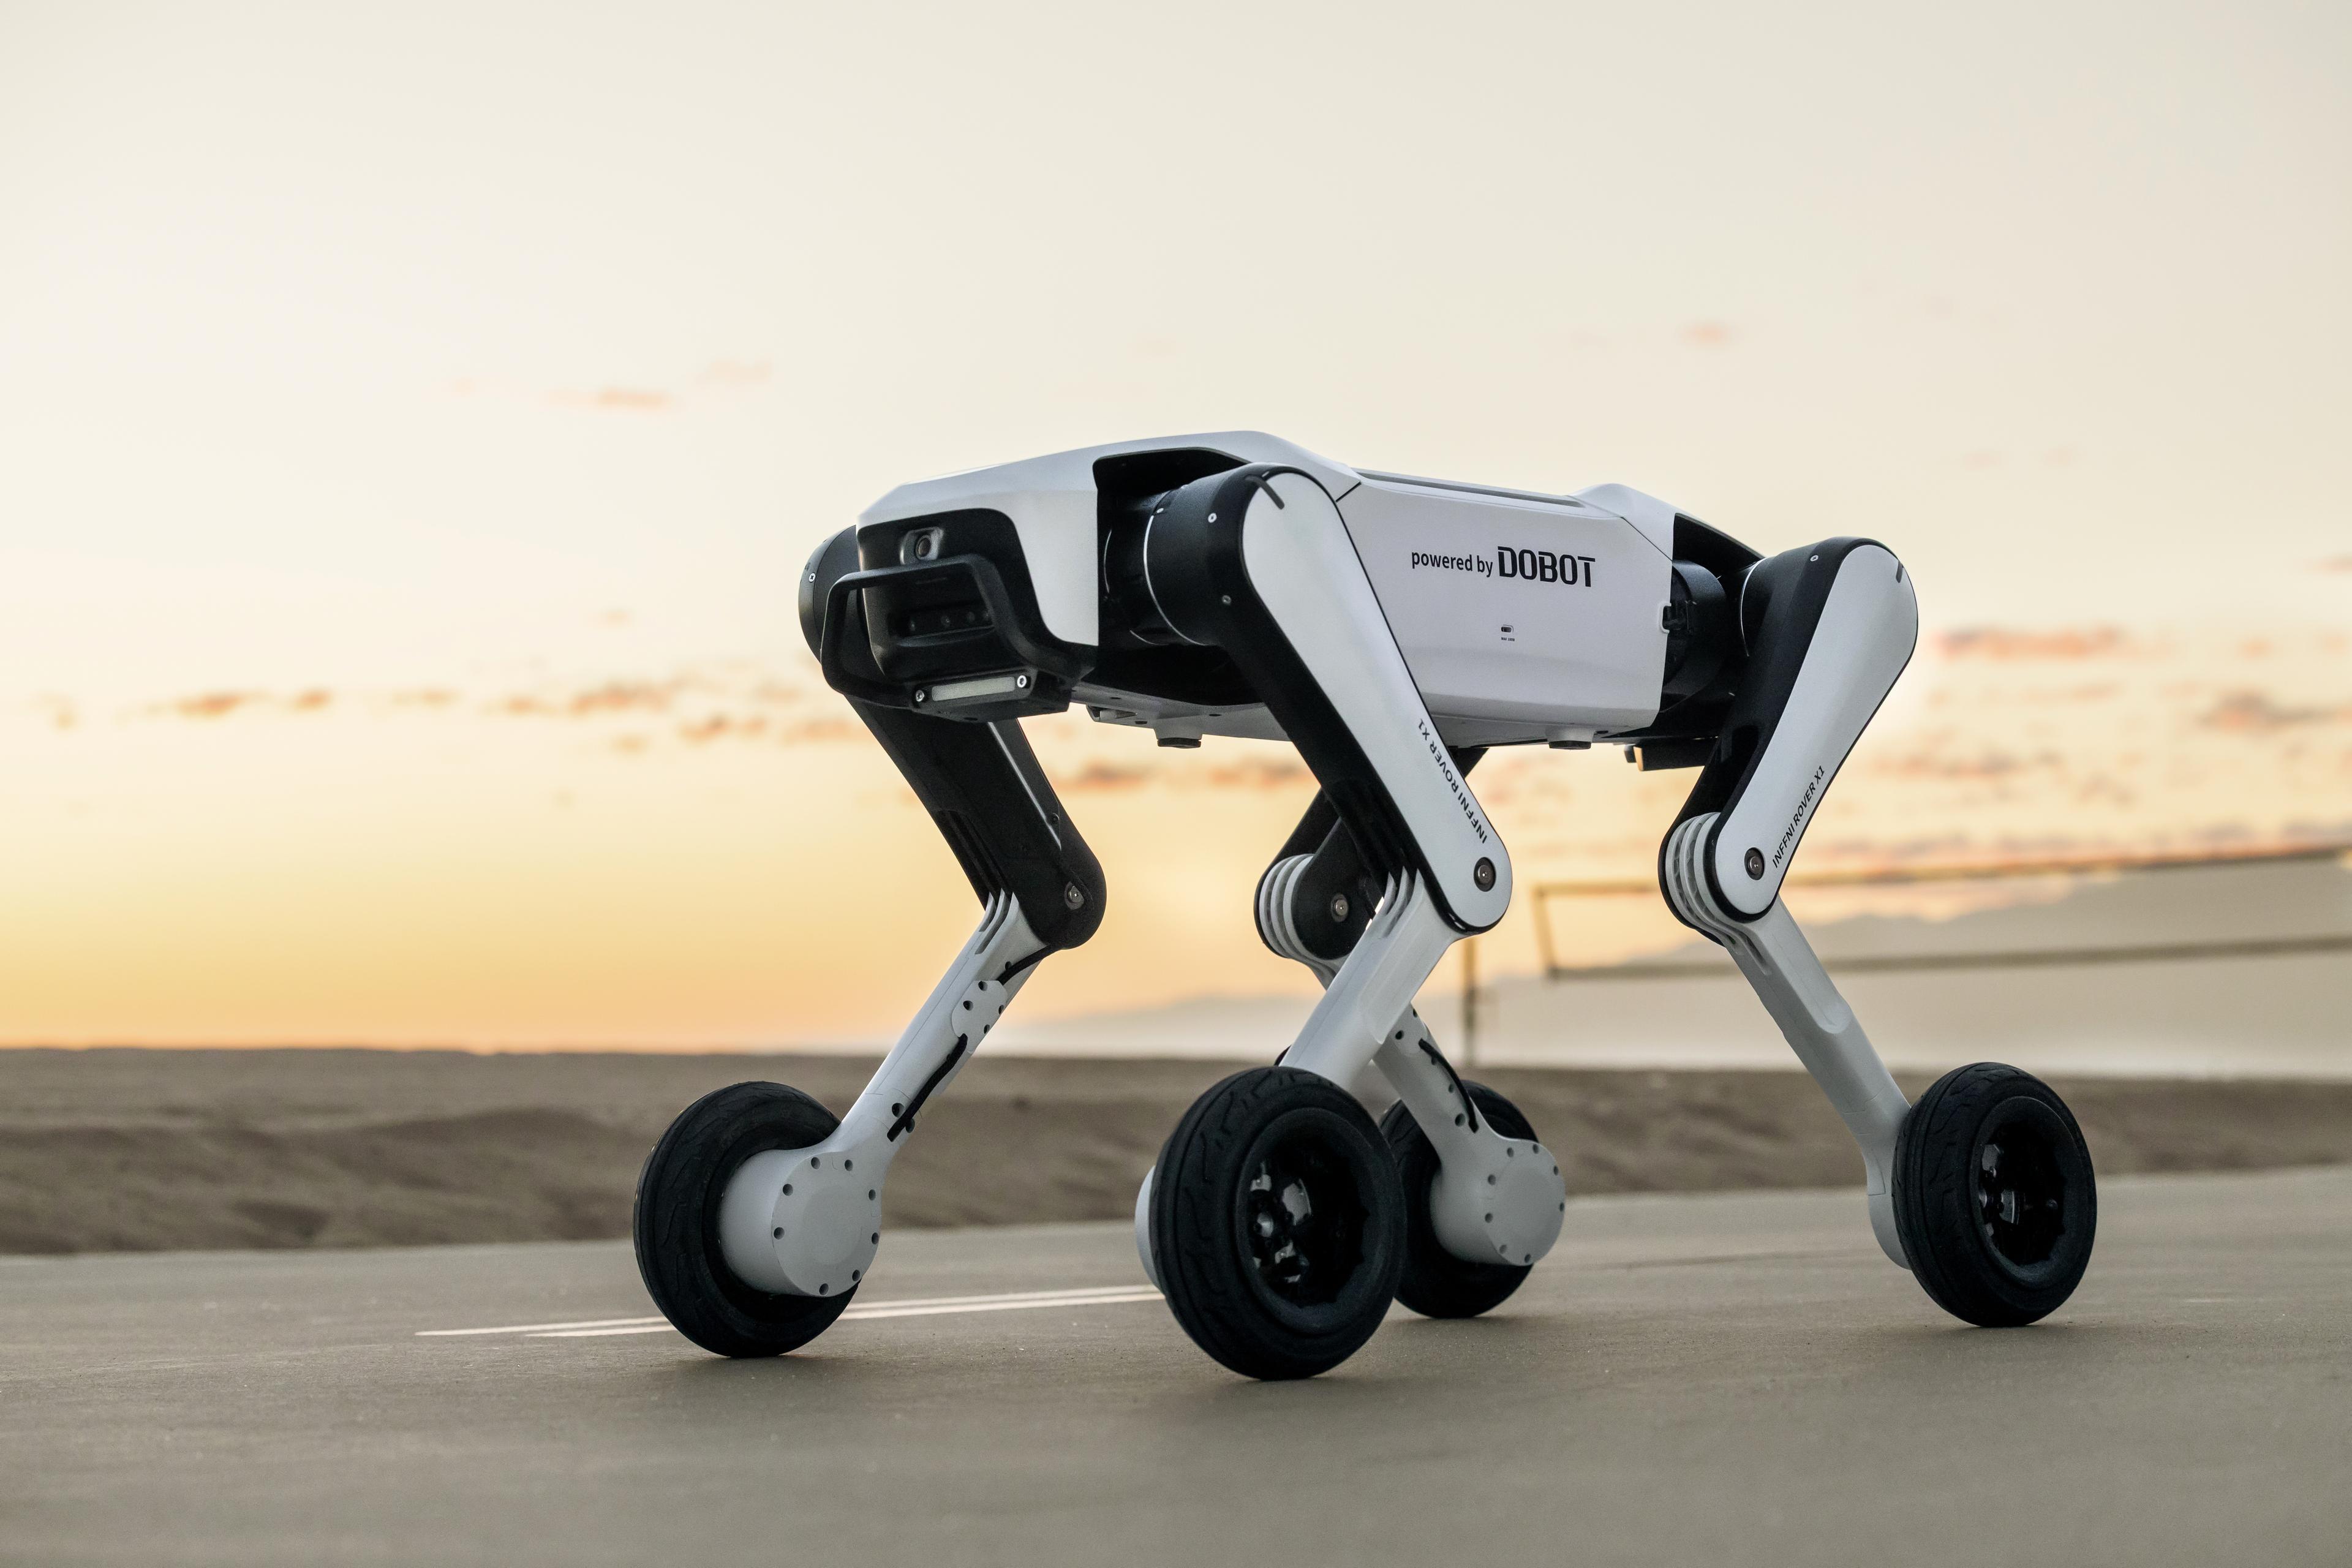
Dobot Rover X1 Explorer는 열악한 환경을 위해 설계된 AI 기반 사족 보행 검사 및 개발용 로봇입니다. 휠-레그 하이브리드 구동 시스템은 최대 3 m/s의 속도, 최대 16 cm 높이의 장애물 통과, 최대 35°의 경사 등판을 가능하게 합니다.
전면 및 후면 카메라와 RGB-D 뎁스 센서는 자율 장애물 회피, 시각적 사람 추적, 음성 인터랙션을 위한 정밀한 환경 데이터를 제공합니다. 최대 3시간의 배터리 사용 시간, 3~7 kg의 페이로드, SDK 내장, LiDAR나 적외선 카메라 등의 확장 지원을 갖춘 Rover X1은 검사, 데이터 수집, 연구 및 자율 로봇 애플리케이션에 적합합니다.
신제품 하이라이트
Rover X1 Explorer와 Rover X1의 차이점
Rover X1 Explorer는 Rover X1의 개발 및 애플리케이션 지향형 모델입니다. 표준 X1이 주로 일상 사용, 팔로우 모드, 소형 화물 운반, 콘텐츠 제작, 가정 내 순찰을 위한 컨슈머 로봇으로 포지셔닝된 반면, Explorer는 연구, 교육, 검사, 추가 개발까지 영역을 넓혔습니다. 전면 및 후면 RGB 카메라와 뎁스 센싱, 장애물 회피, 시각적 추적, 음성 인터랙션 등의 통합 AI 기능과 상위 레벨 작업 및 하위 레벨 실시간 제어를 위한 통합 SDK를 갖추고 있습니다. 8,000 mAh 배터리를 탑재해 최대 3시간 사용할 수 있으며, 페이로드는 3~7 kg이고 LiDAR나 적외선 카메라 등의 옵션을 추가할 수 있습니다.
Dobot Rover X1 Explorer의 프로그래밍, 제어 시스템 및 기술적 특징
Rover X1 Explorer는 개발자, 연구팀, 교육 기관을 위한 개방형 로보틱스 플랫폼으로 설계되었습니다. 통합 SDK를 통해 내비게이션, 작업 로직, 동작 시퀀스와 같은 상위 수준 기능과 실시간 제어, 속도, 상태, 동작 거동에 대한 하위 수준 접근을 결합할 수 있습니다. C++ 및 Python SDK, 카메라 SDK와 Isaac Gym 같은 시뮬레이션 환경을 지원합니다. 로봇은 Wi-Fi를 사용하는 앱과 블루투스 컨트롤러로 제어하며, 향후 OTA 업그레이드를 통한 4G 원격 제어도 지원할 예정입니다. 기술적으로 1080p 전면 및 후면 카메라, 뎁스 센서, AI 기반 경로 계획, 장애물 회피, 팔로우 모드, 음성 인터랙션, 최대 3 m/s의 속도와 30~35°의 등판 능력을 갖추고 있습니다.
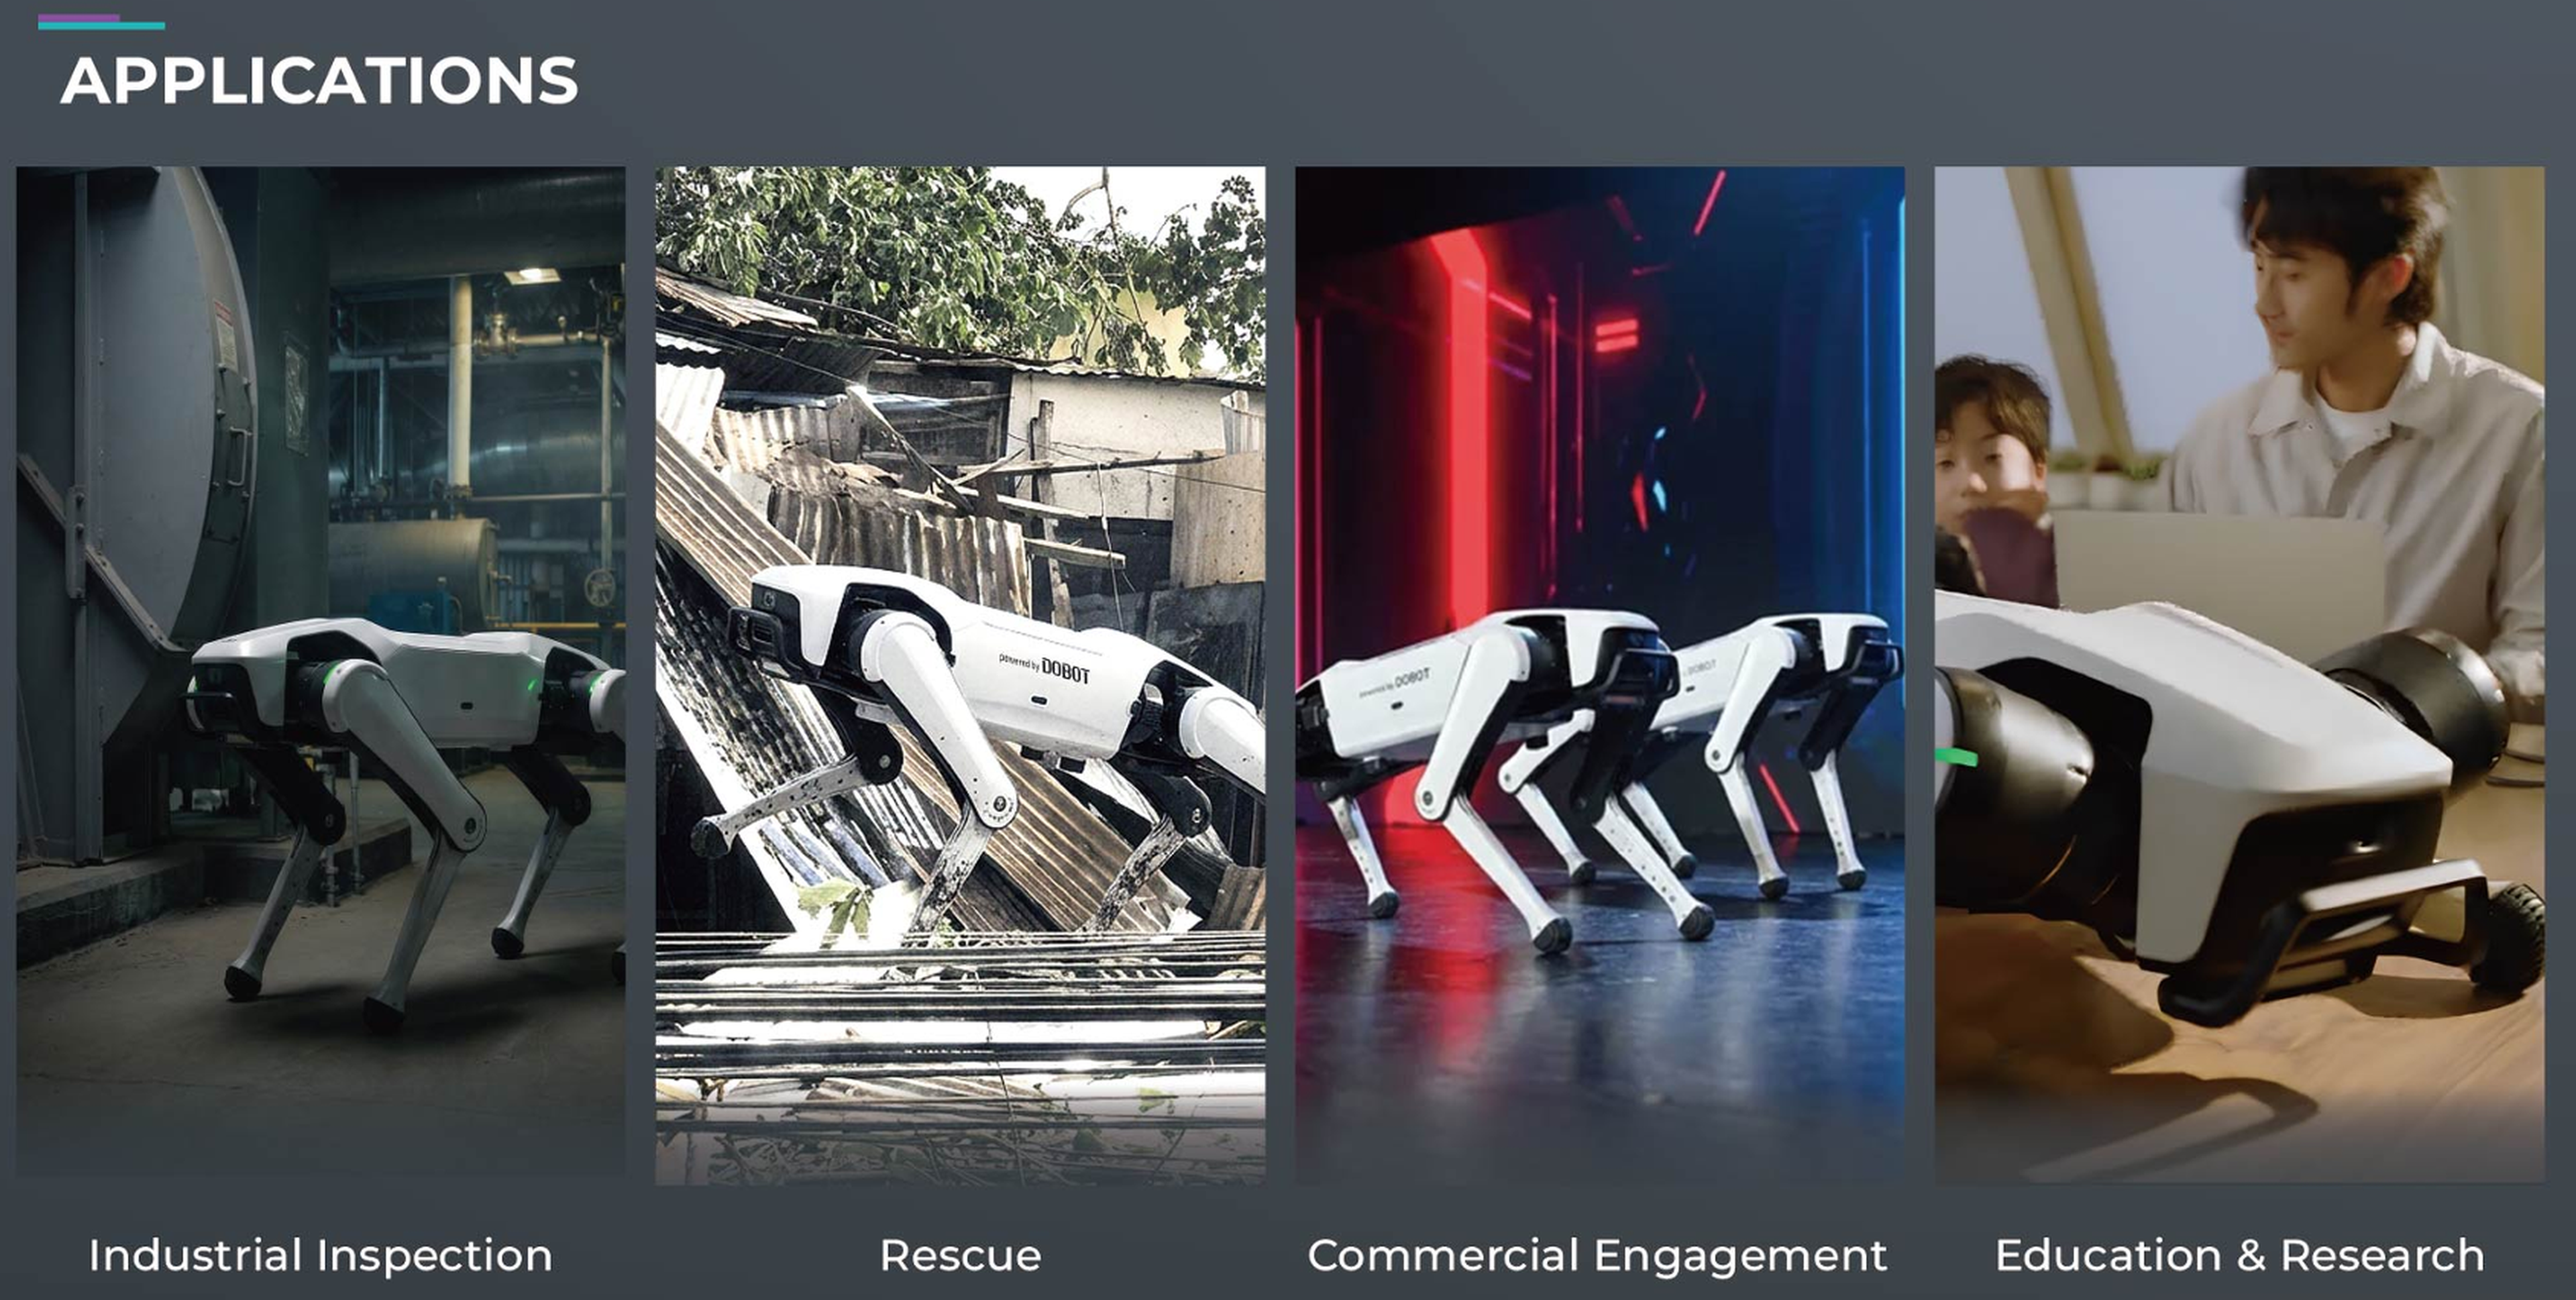
Dobot Rover X1 Explorer의 활용 분야 및 주요 대상
Rover X1 Explorer는 모바일 로보틱스를 단순히 시연하는 데 그치지 않고 실제로 활용하거나 테스트하고, 더 나아가 개발하려는 분들에게 적합합니다. 산업 현장에서는 접근이 어렵거나 위험이 큰 구역에서 순찰 검사, 데이터 수집, 환경 모니터링을 수행할 수 있습니다. 교육 및 연구 분야에서는 AI, SLAM, 모션 제어, 센서 융합, 자율 주행을 위한 실용적인 플랫폼으로 활용됩니다. 구조 시나리오, 캠퍼스 순찰, 안내 투어, 프로토타이핑, 로보틱스 연구실, 콘텐츠 제작에도 적합합니다. Rover X1 Explorer는 대학, 연구 기관, 시스템 통합 업체, 개발팀, 산업 사용자, 그리고 콤팩트하고 확장 가능한 사족 보행 플랫폼을 찾는 기업을 위해 설계되었습니다.
RBTX로 구축된 저비용 솔루션
전문가와의 무료 영상 통화 예약