Fairino FR3-WML | 6DOF | 922 mm | 3kg
Fairino FR3-WML 코봇
FAIRINO FR3-WML은 정밀 용접 작업과 유연한 자동화를 위해 설계된 6축 협동 로봇입니다. 3 kg 페이로드, 922 mm 작업 반경, ±0.05 mm 반복수행능력을 갖추어 협소한 작업 셀에서도 매우 정확한 경로 이동이 가능합니다. 여섯 번째 축은 ±360° 회전이 가능하여 복잡한 툴 방향 설정과 연속 원호 경로를 간소화합니다. Modbus TCP/RTU와 PROFINET, EtherNet/IP, EtherCAT 등의 선택형 필드버스를 통해 기존 제어 환경에 원활하게 통합할 수 있습니다. 대표적인 적용 분야는 용접, 머신 텐딩, 자재 핸들링, 조립, 그리고 검사 및 실험실 자동화입니다.
신제품 하이라이트
컴팩트 자동화를 위한 넓은 작업 반경
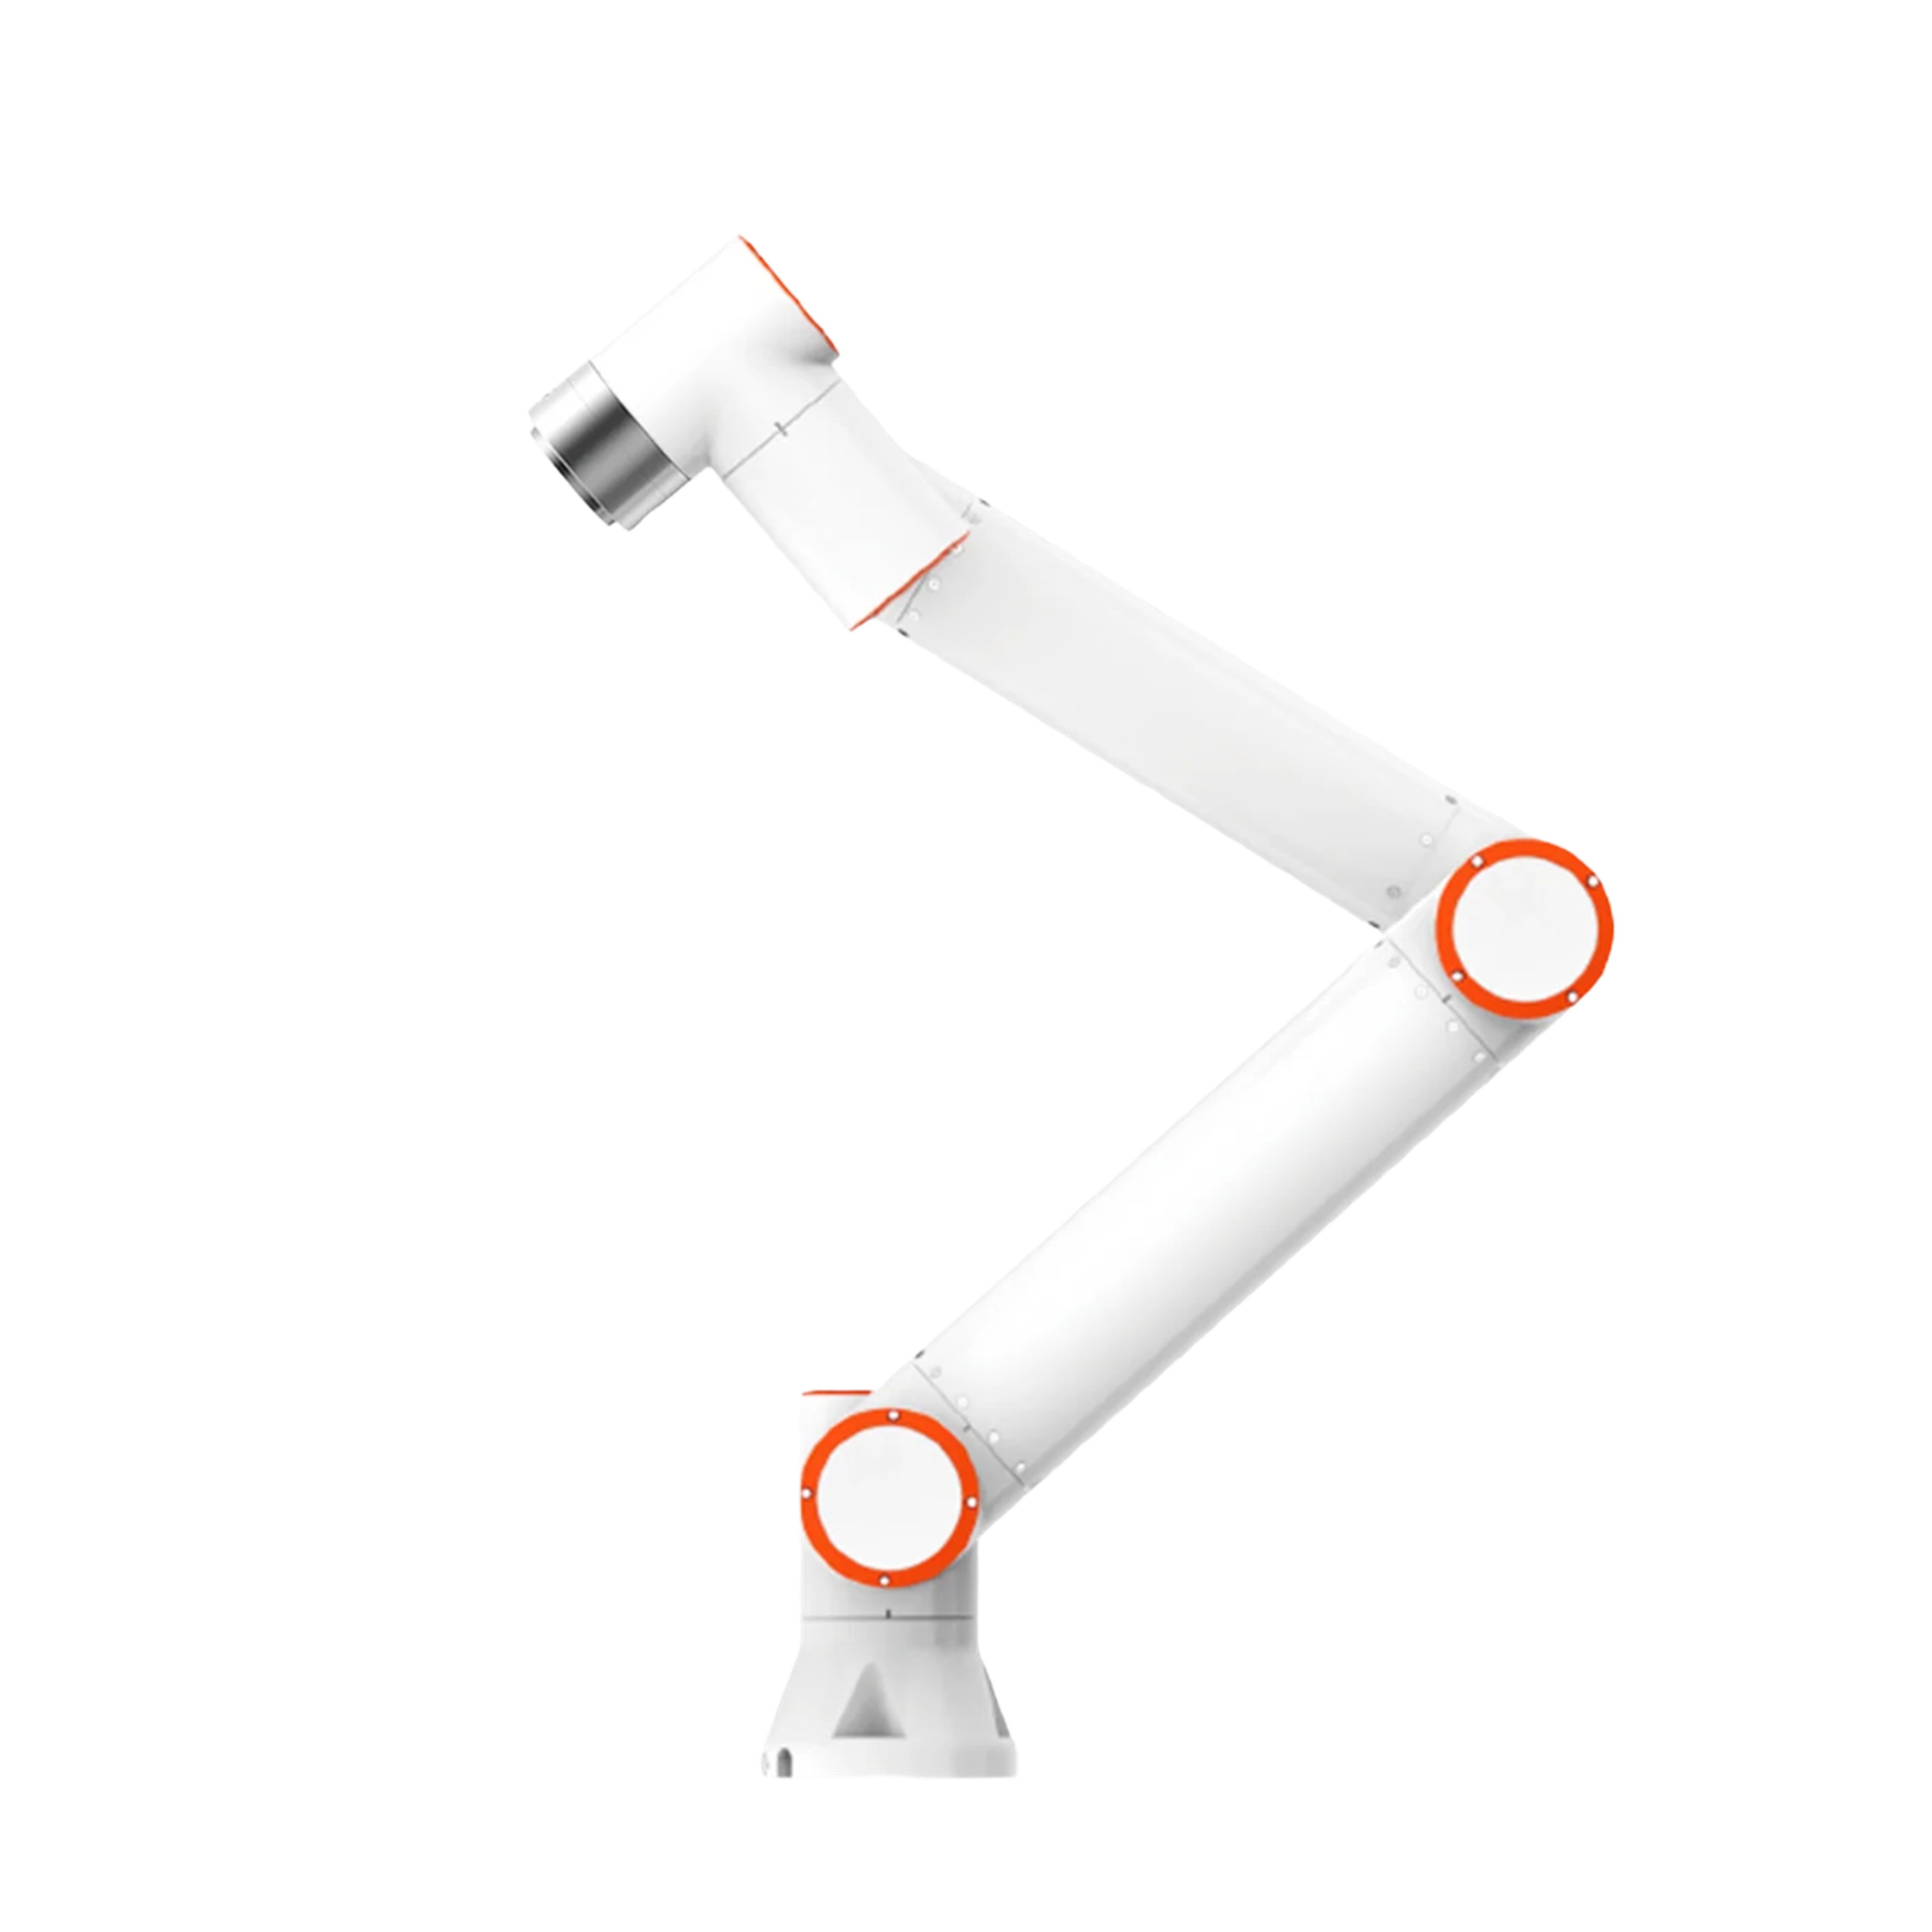
FAIRINO FR3-WML은 3 kg 페이로드와 922 mm 작업 반경을 결합하여 동급 성능 등급에서 넓은 작업 영역을 제공합니다. 이를 통해 더 무겁거나 공간을 많이 차지하는 로봇으로 교체하지 않고도 더 넓은 작업 공간을 커버할 수 있습니다. 자체 중량이 약 11.25 kg에 불과하고 설치 면적이 128 mm로 컴팩트하여, 설치 공간이 제한된 애플리케이션에 적합합니다. 바닥, 벽, 천장에 설치할 수 있어 유연한 자동화 셀 설계가 가능합니다. 대표적인 적용 분야는 머신 텐딩, 픽 앤 플레이스 작업, 조립 공정, 그리고 경량 공작물과 엔드 이펙터를 사용하는 검사 및 실험실 자동화입니다.
복잡한 경로를 위한 6번 축 ±360° 회전
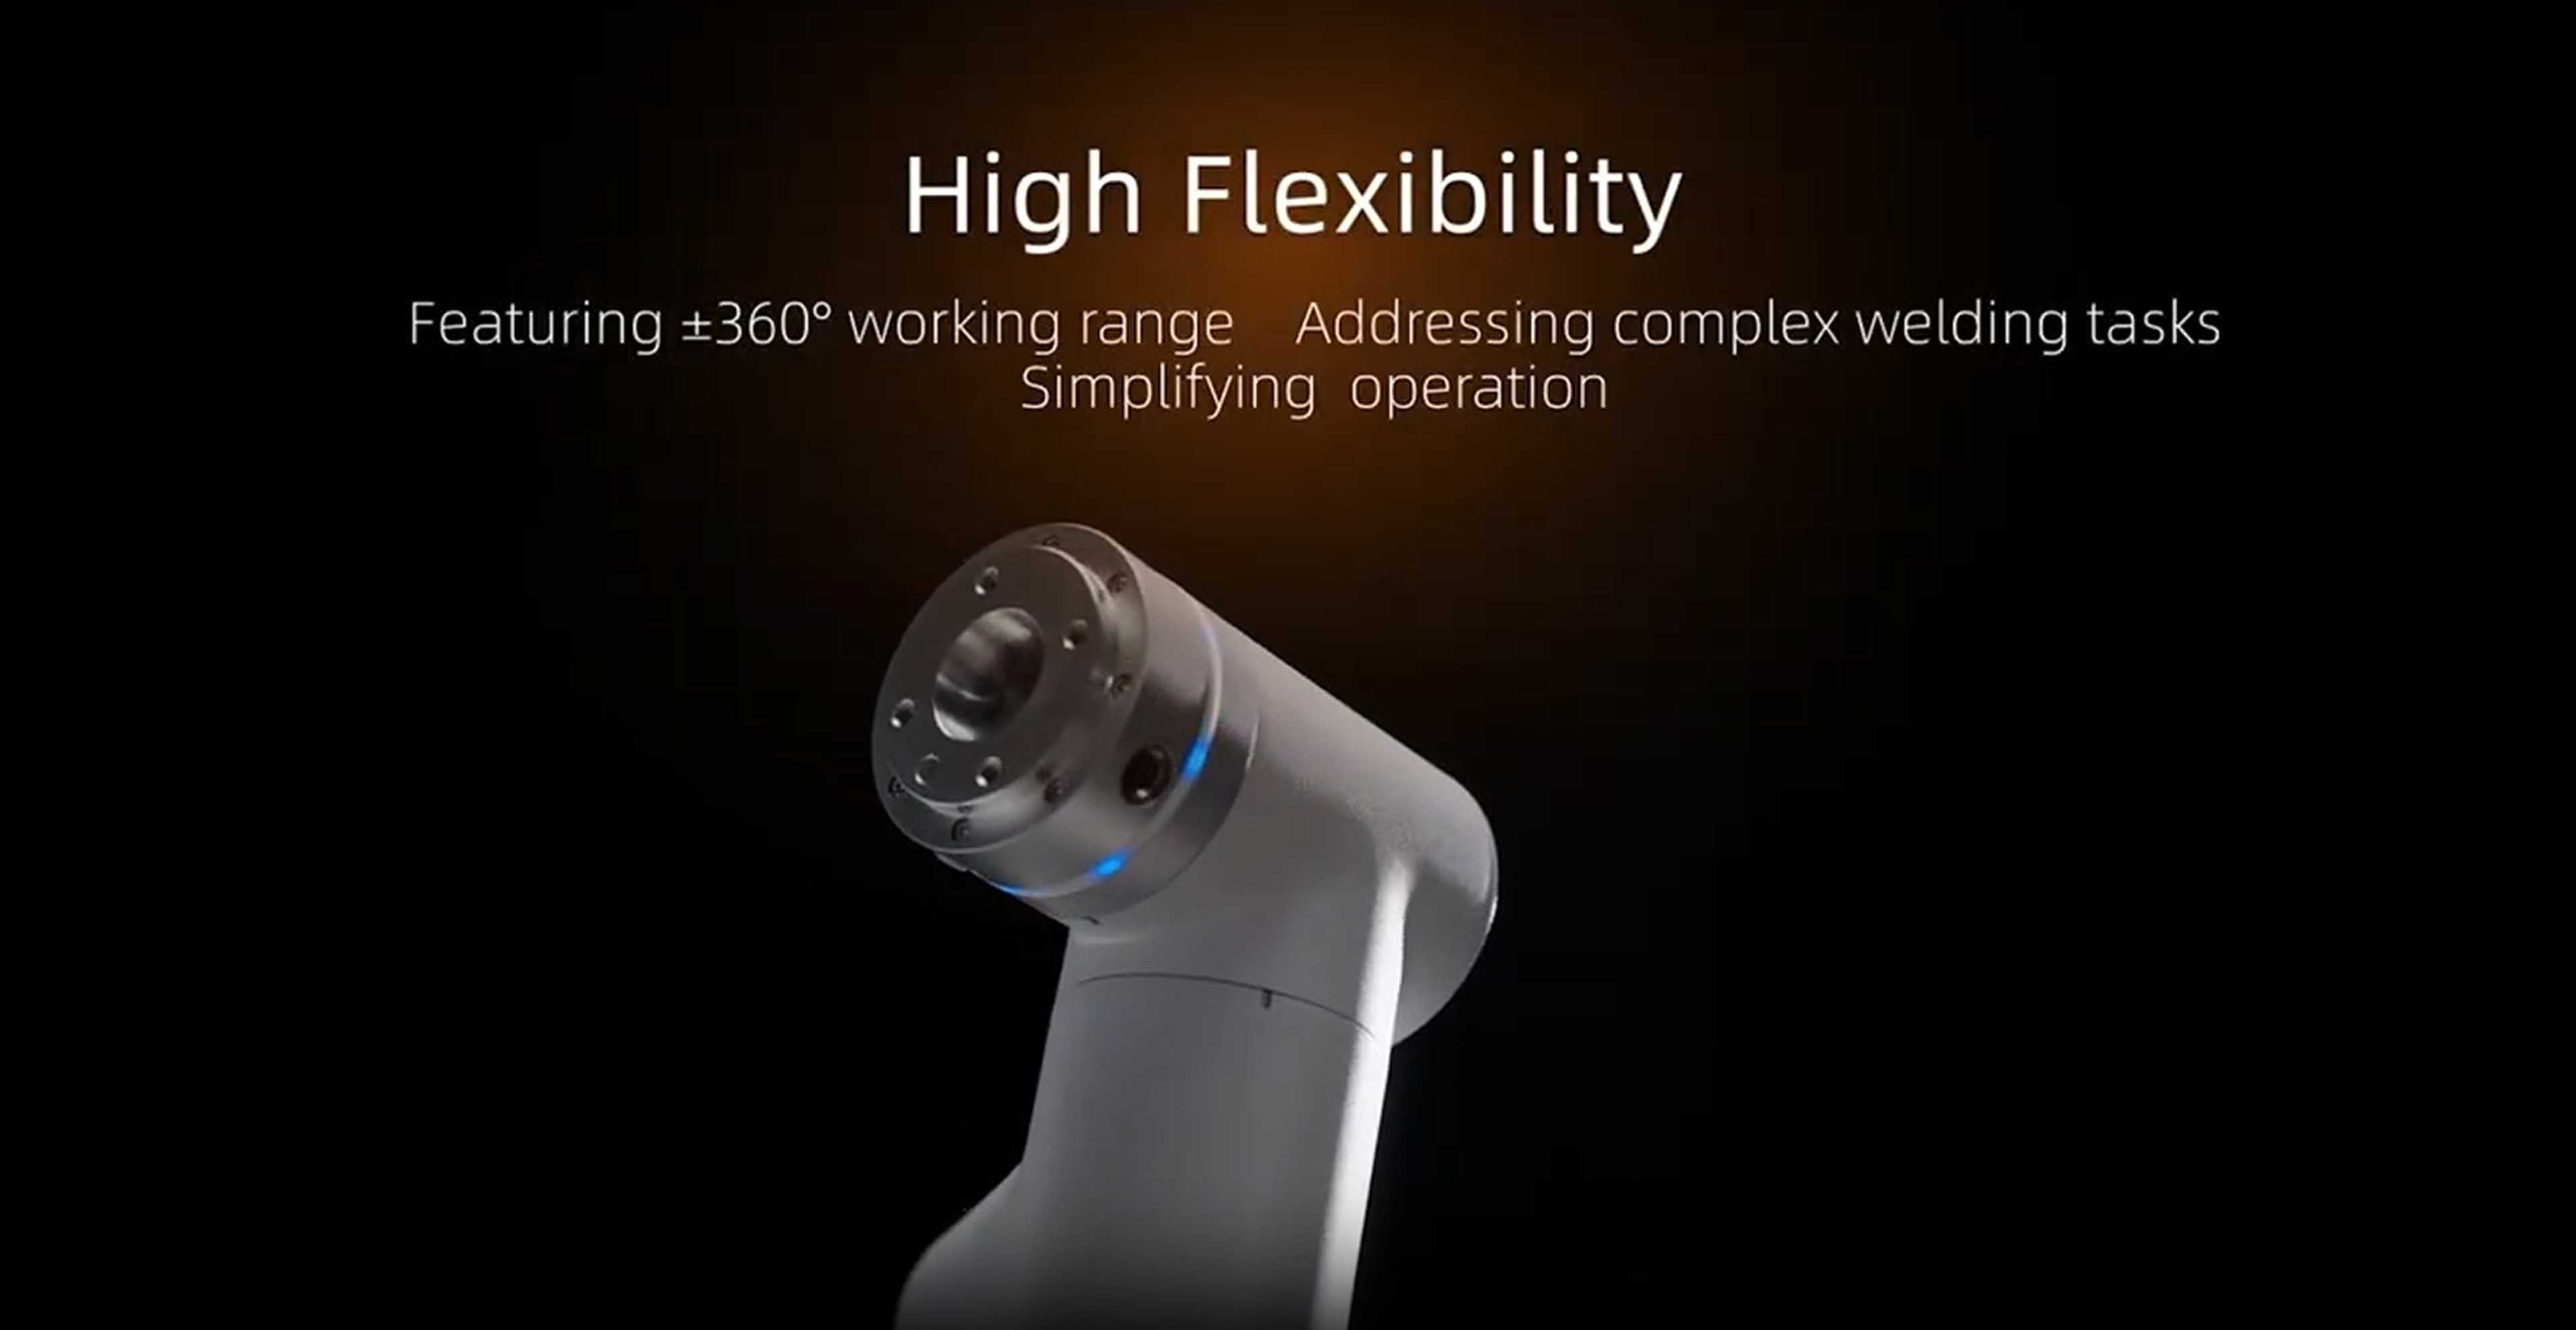
FR3-WML의 핵심 특징은 여섯 번째 축의 확장된 ±360° 회전 범위입니다. 이러한 추가적인 운동 자유도는 곡면 형상, 원주 용접 또는 접근이 어려운 가공 영역을 다루는 애플리케이션에서 툴 자세 설정을 단순화합니다. 특히 배관, 용기 또는 복잡한 형상의 부품 용접 공정에서는 로봇이 툴 위치 설정에서 더 많은 자유도를 확보하므로 경로 계획을 단순화할 수 있습니다. 이 설계는 까다로운 윤곽을 따라 균일하고 일관된 움직임을 지원합니다. 동시에 케이블 배선, 미디어 공급 및 툴링의 적절한 설계는 추가 축 운동 성능을 충분히 활용하기 위한 프로젝트 엔지니어링의 중요한 부분으로 남아 있습니다.
까다로운 공정을 위한 정밀한 움직임
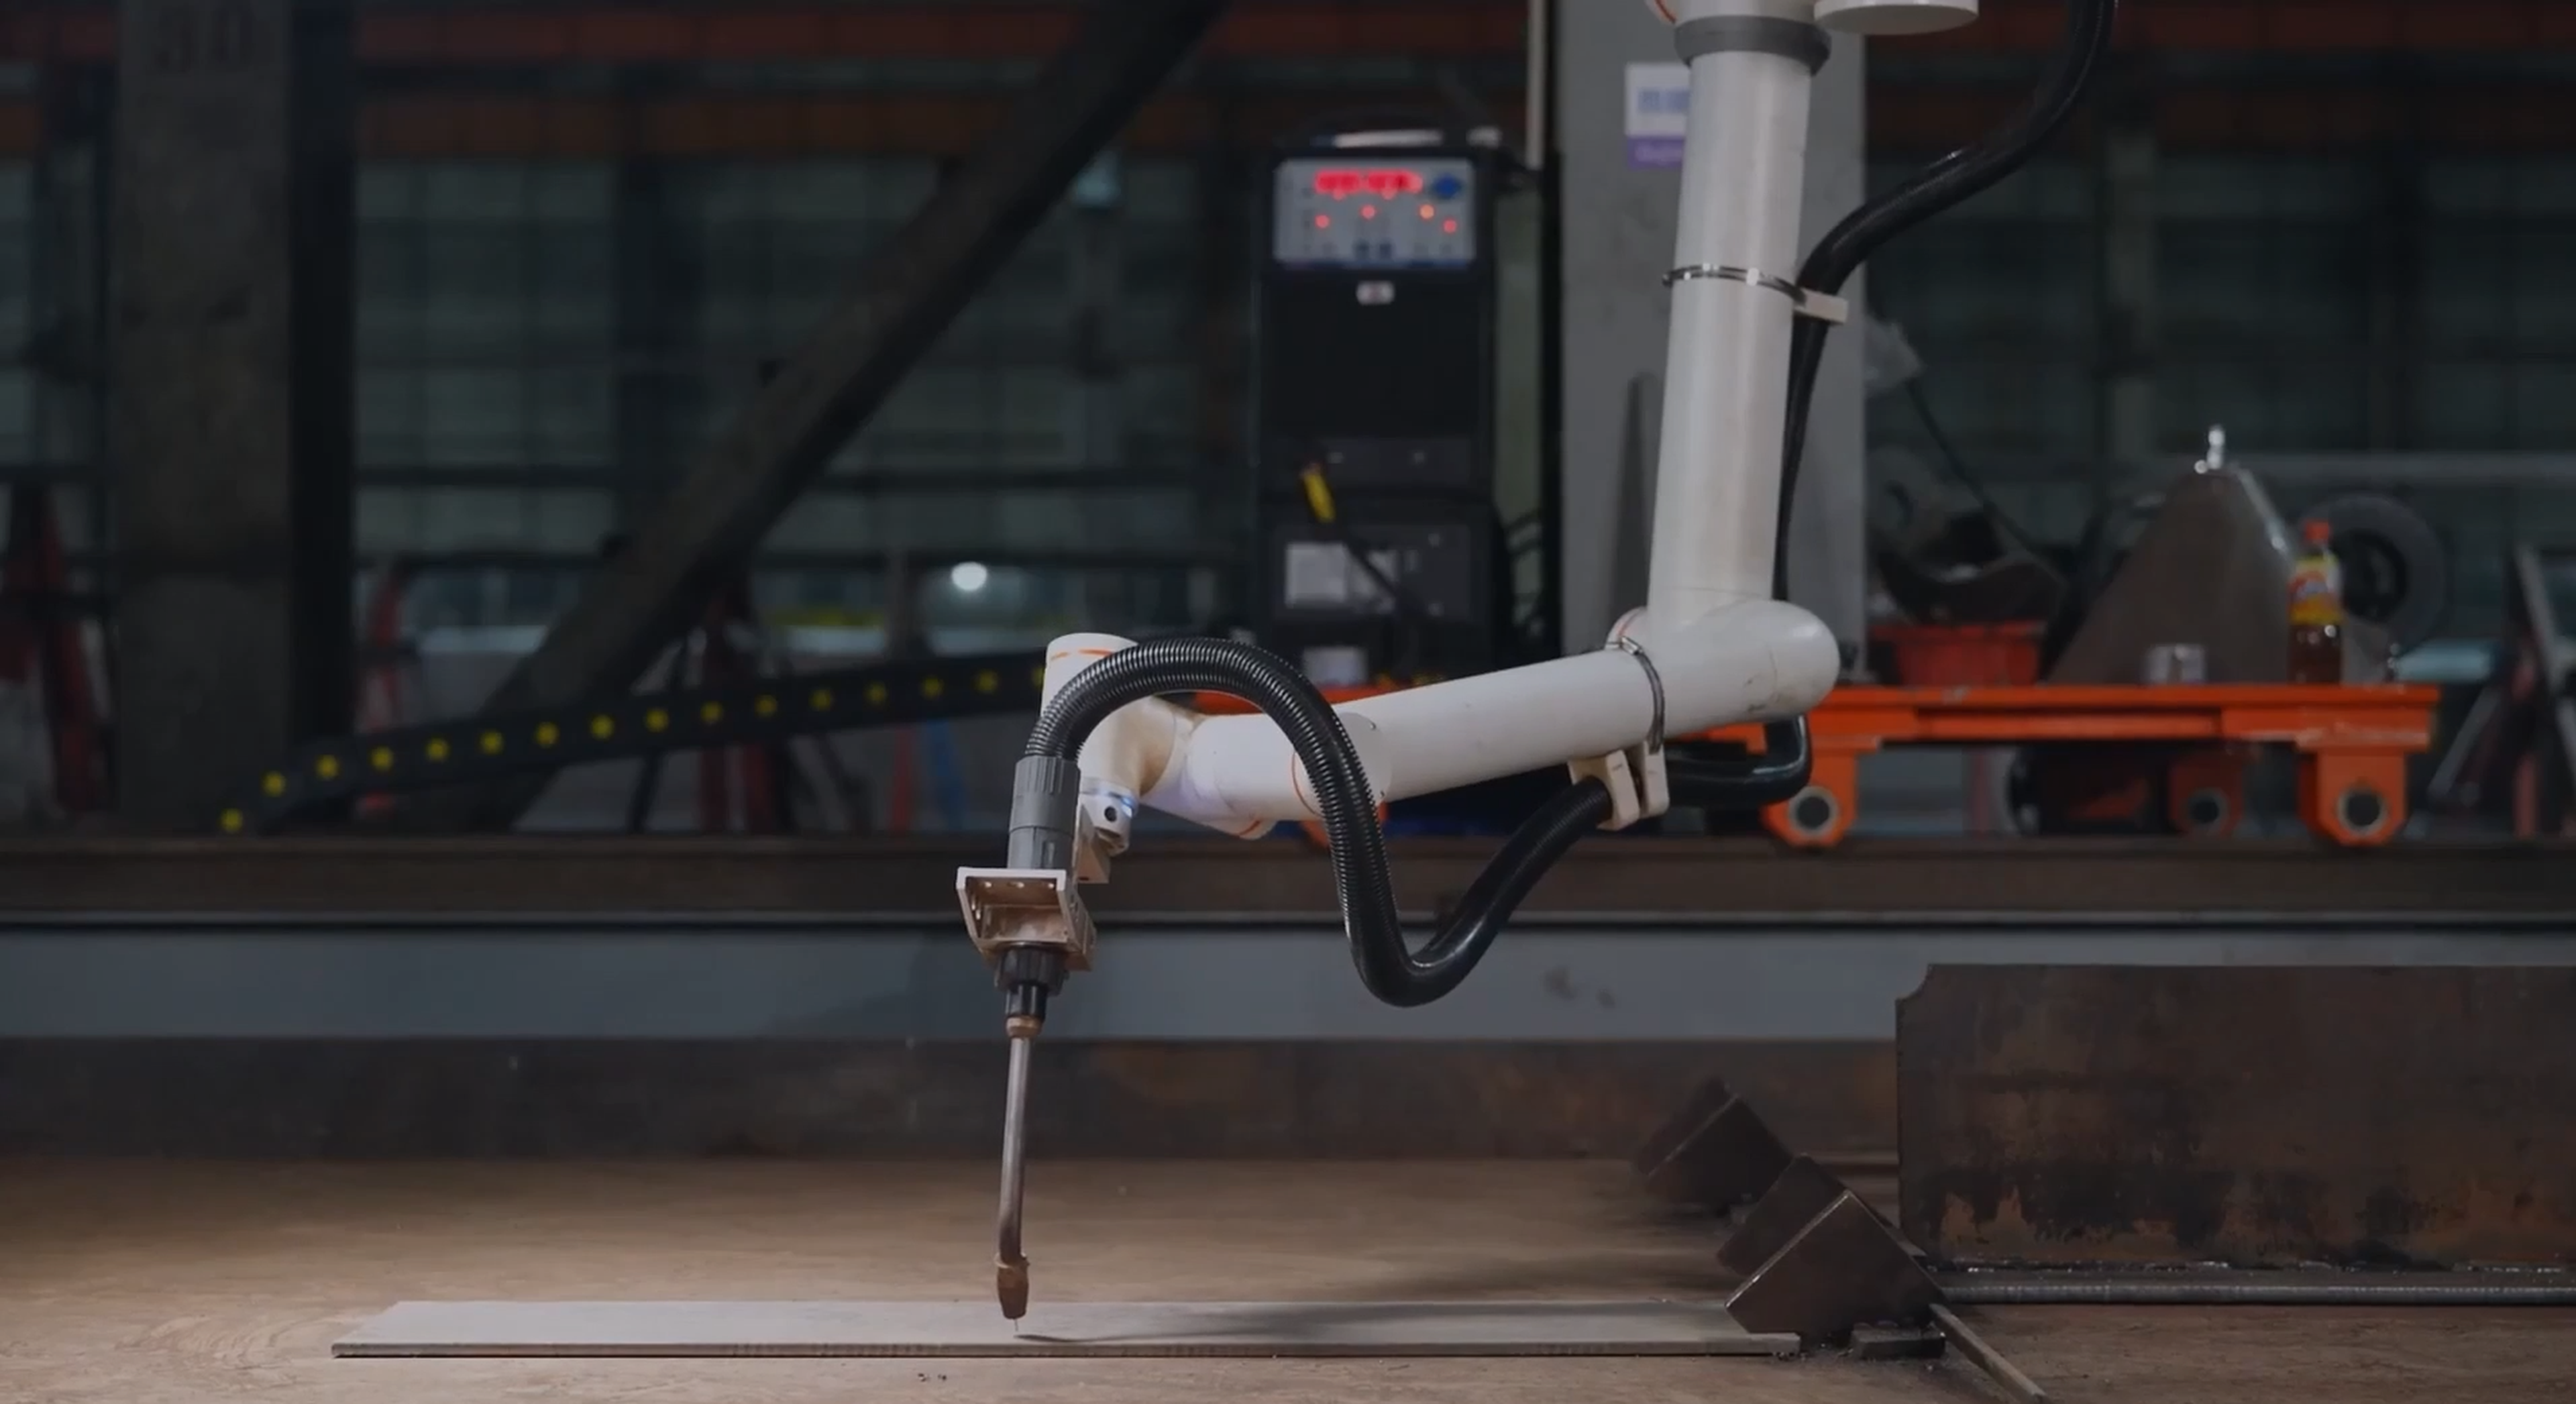
ISO 9283 기준 ±0.05 mm의 반복수행능력을 갖춘 FAIRINO FR3-WML은 일관된 위치 결정과 반복 가능한 경로 정확도가 요구되는 애플리케이션을 위해 설계되었습니다. 여섯 축으로 구성된 설계는 유연한 동작 시퀀스를 가능하게 하며, 일반적인 TCP 속도 1 m/s는 생산적인 사이클 타임을 지원합니다. 따라서 이 로봇은 용접 애플리케이션뿐만 아니라 공정 안정성에 대한 요구가 높은 조립, 자재 핸들링, 검사 공정에도 적합합니다. 정의된 위치를 정밀하게 반복함으로써 수동 작업의 편차를 줄이고 일관되고 재현 가능한 결과를 얻는 데 도움이 됩니다. 동시에 통합 업체는 정밀성과 기동성을 공간 절약형 설계에 결합한 컴팩트한 로봇 시스템을 활용할 수 있습니다.
PLC 및 소프트웨어 환경과의 개방형 통합
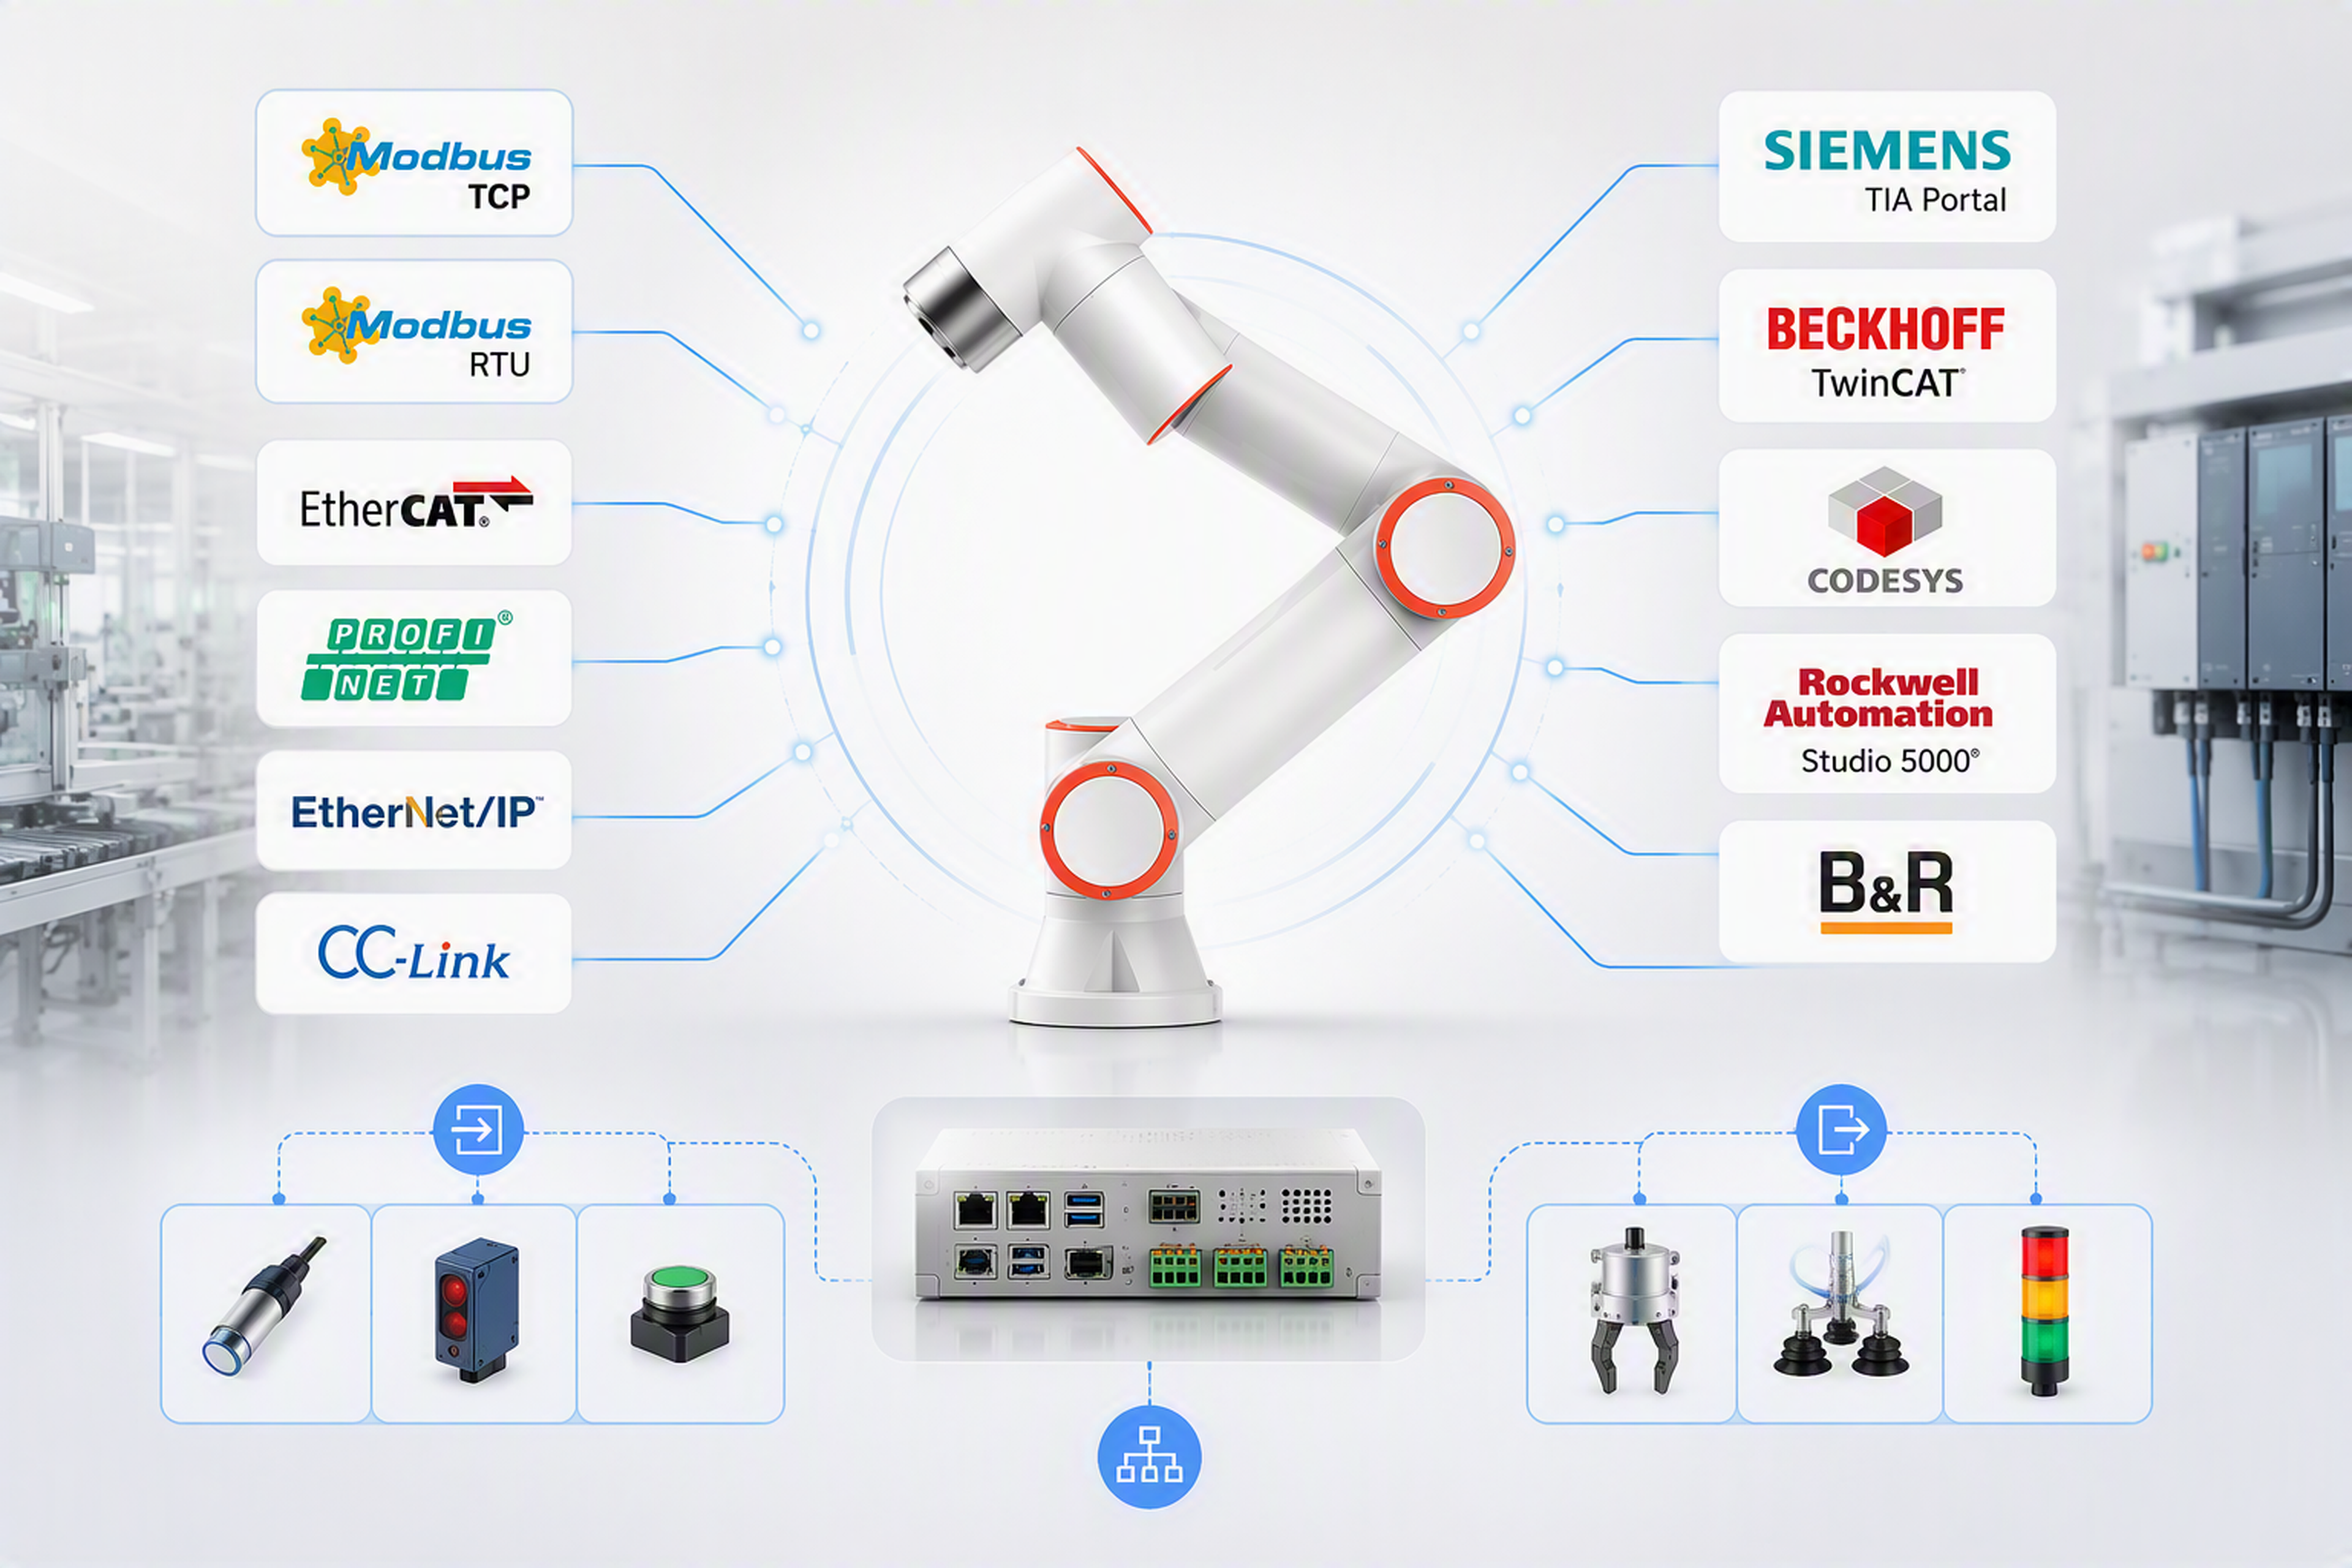
FR3-WML은 기존 자동화 시스템에 통합할 수 있는 다양한 옵션을 제공합니다. TCP/IP, Modbus TCP, Modbus RTU가 표준 통신 인터페이스로 제공됩니다. 또한 PROFINET, EtherNet/IP, EtherCAT, CC-Link를 선택형 통신 프로토콜로 사용할 수 있습니다. 따라서 선택한 구성에 따라 다양한 PLC 및 제어 시스템 환경에 로봇을 통합할 수 있습니다. 맞춤형 애플리케이션을 위해 FAIRINO는 C#, C++, Python, ROS, ROS2용 소프트웨어 개발 키트(SDK)를 제공합니다. 이를 통해 애플리케이션별 기능 개발과 연구, 제조 및 자동화 프로젝트로의 통합이 간편해집니다. 또한 로봇 암과 컨트롤러 양쪽의 다양한 디지털 및 아날로그 I/O가 시스템을 지원합니다.
티치 펜던트 또는 웹 앱을 통한 조작
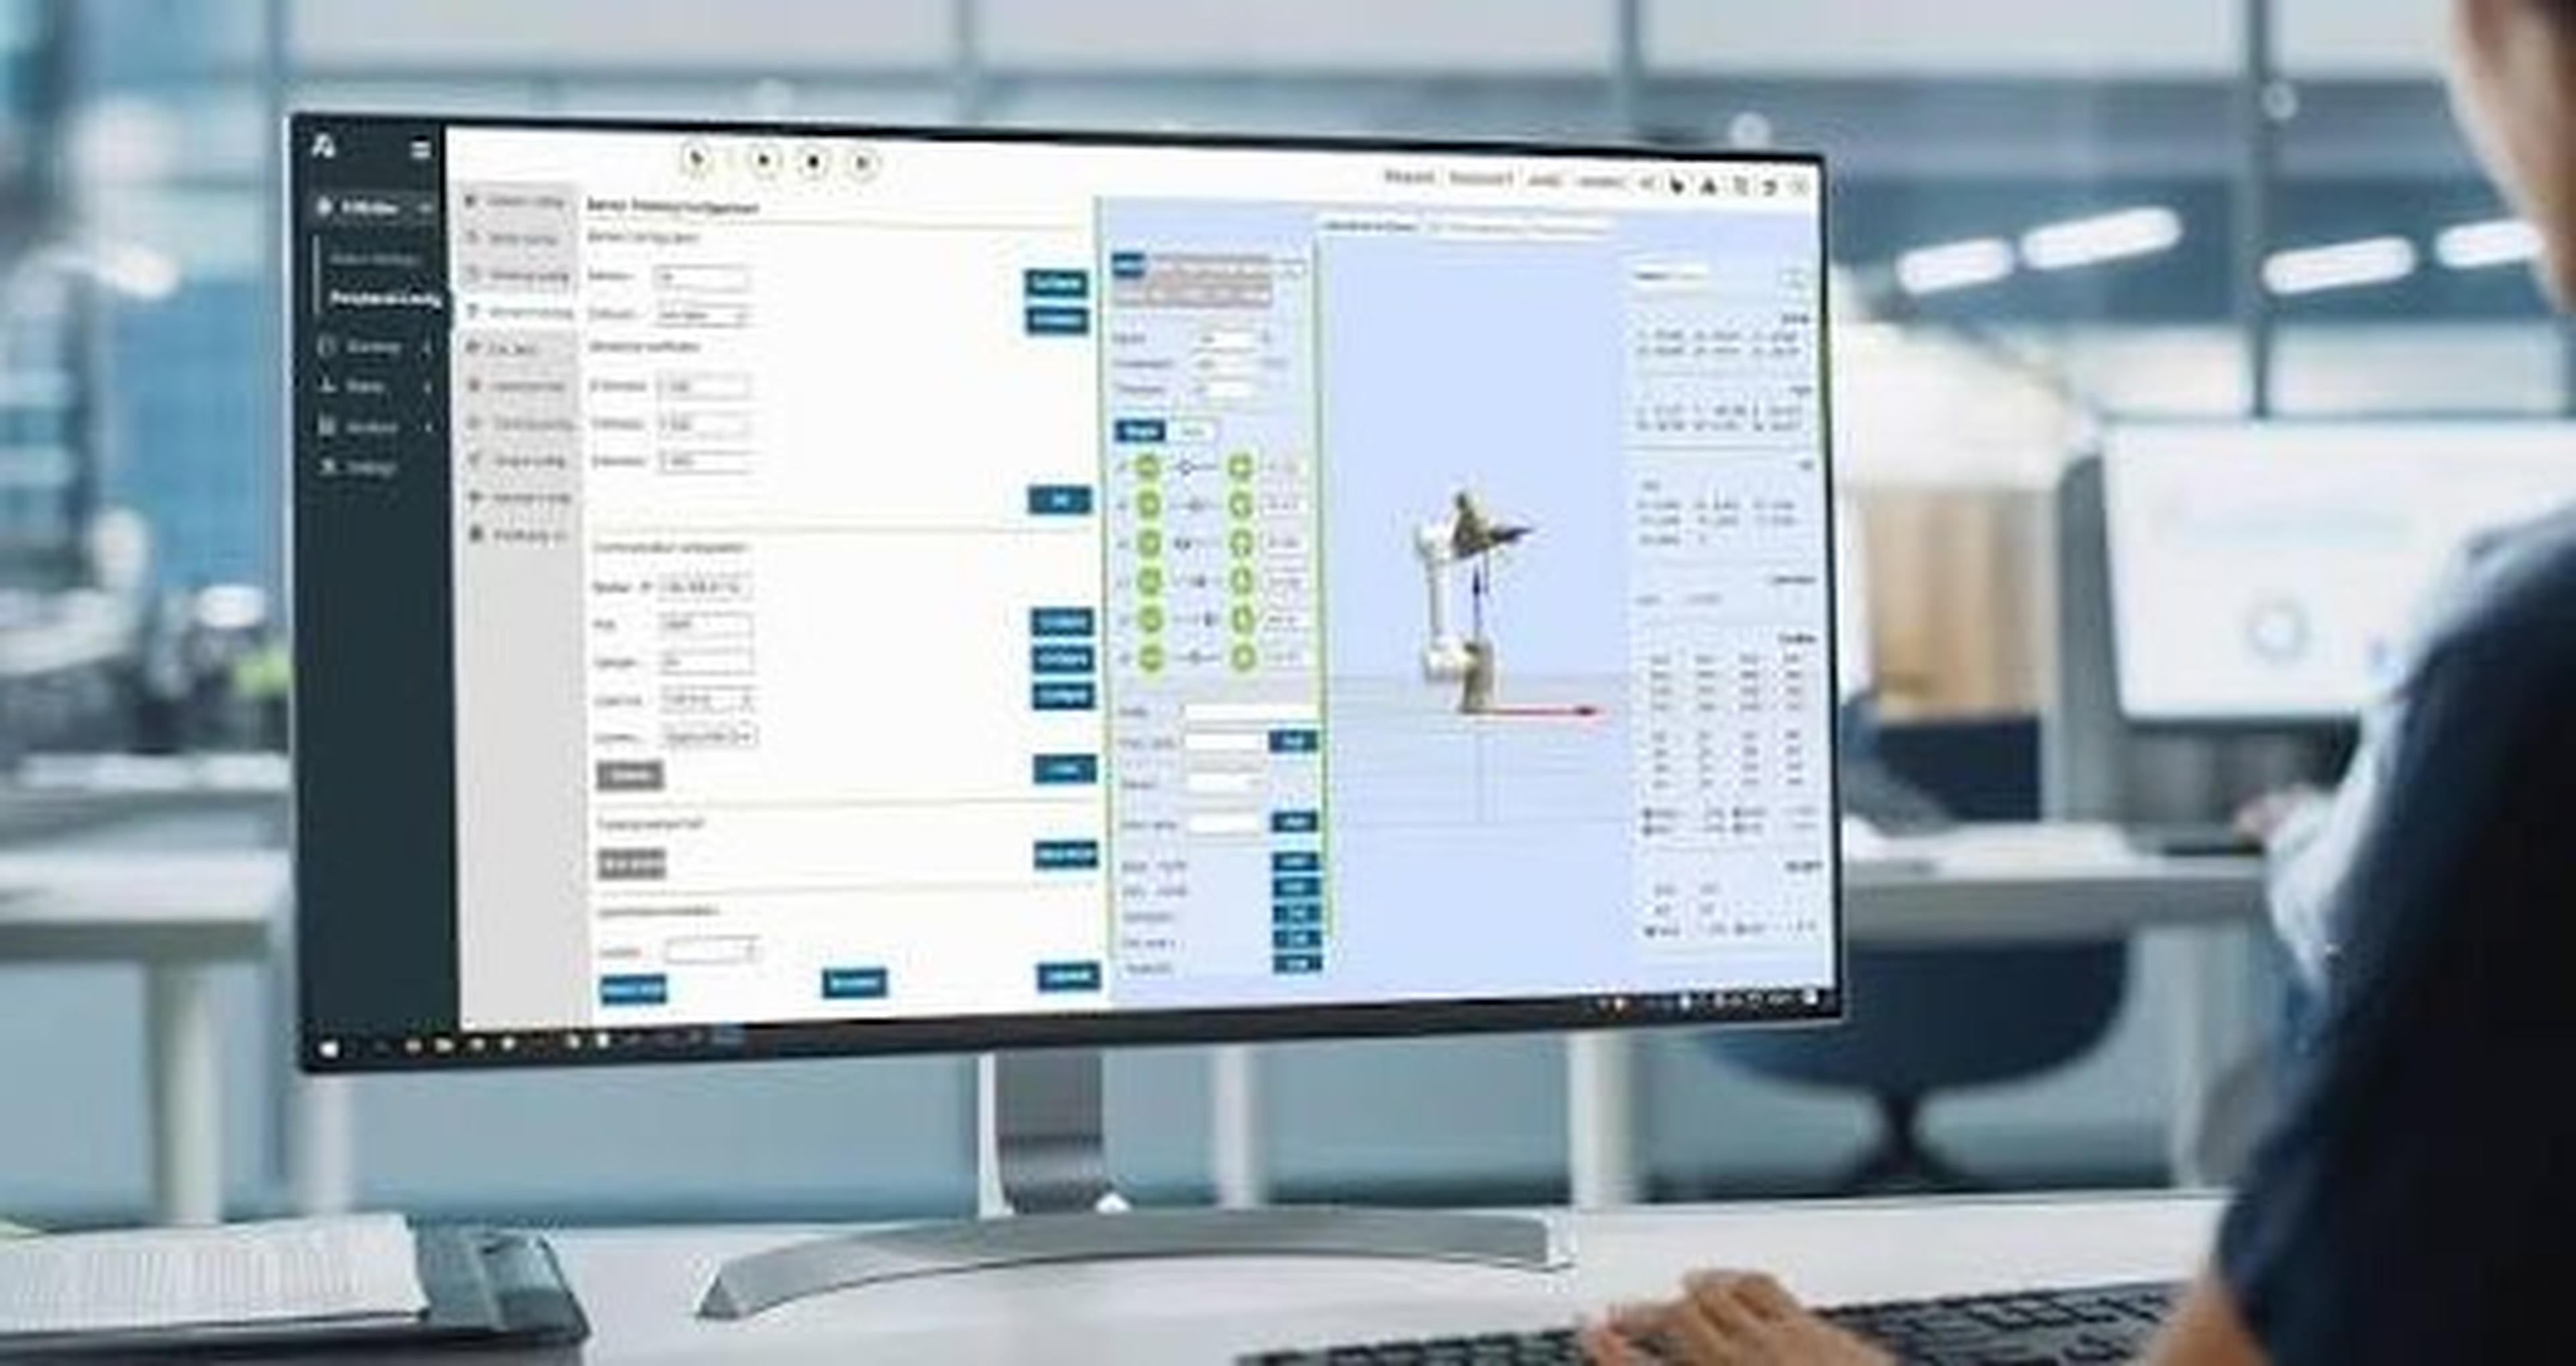
FAIRINO는 시운전과 일상 운영을 위해 여러 가지 사용자 인터페이스 옵션을 제공합니다. 해상도 1280 × 800 픽셀의 10.1인치 티치 펜던트 외에도 브라우저 기반 FAIRINO WebApp을 통해 로봇을 제어하고 프로그래밍할 수 있습니다. 표준 웹 브라우저로 접속하므로 복잡한 로컬 소프트웨어 설치가 필요하지 않습니다. 이를 통해 운영 중 구성, 진단 및 시스템 조정이 간편해집니다. 기존 티치 펜던트와 웹 기반 접속의 조합은 통합 엔지니어와 설비 운영자에게 서비스 및 엔지니어링 작업의 추가적인 유연성을 제공합니다. 동시에 개방형 소프트웨어 아키텍처는 맞춤형 개발 환경 및 디지털 자동화 워크플로와의 원활한 연동을 지원합니다.
RBTX와 함께 로봇에서 통합 시스템 솔루션까지
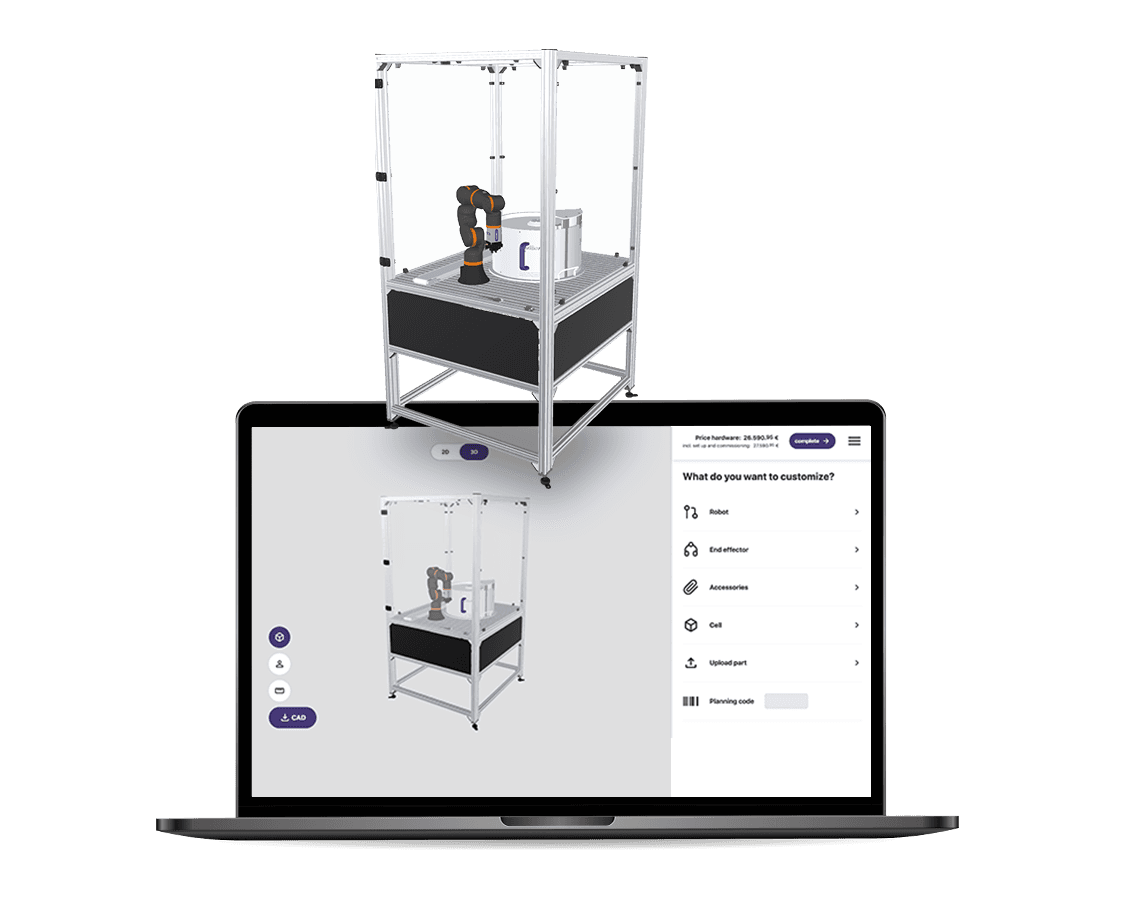
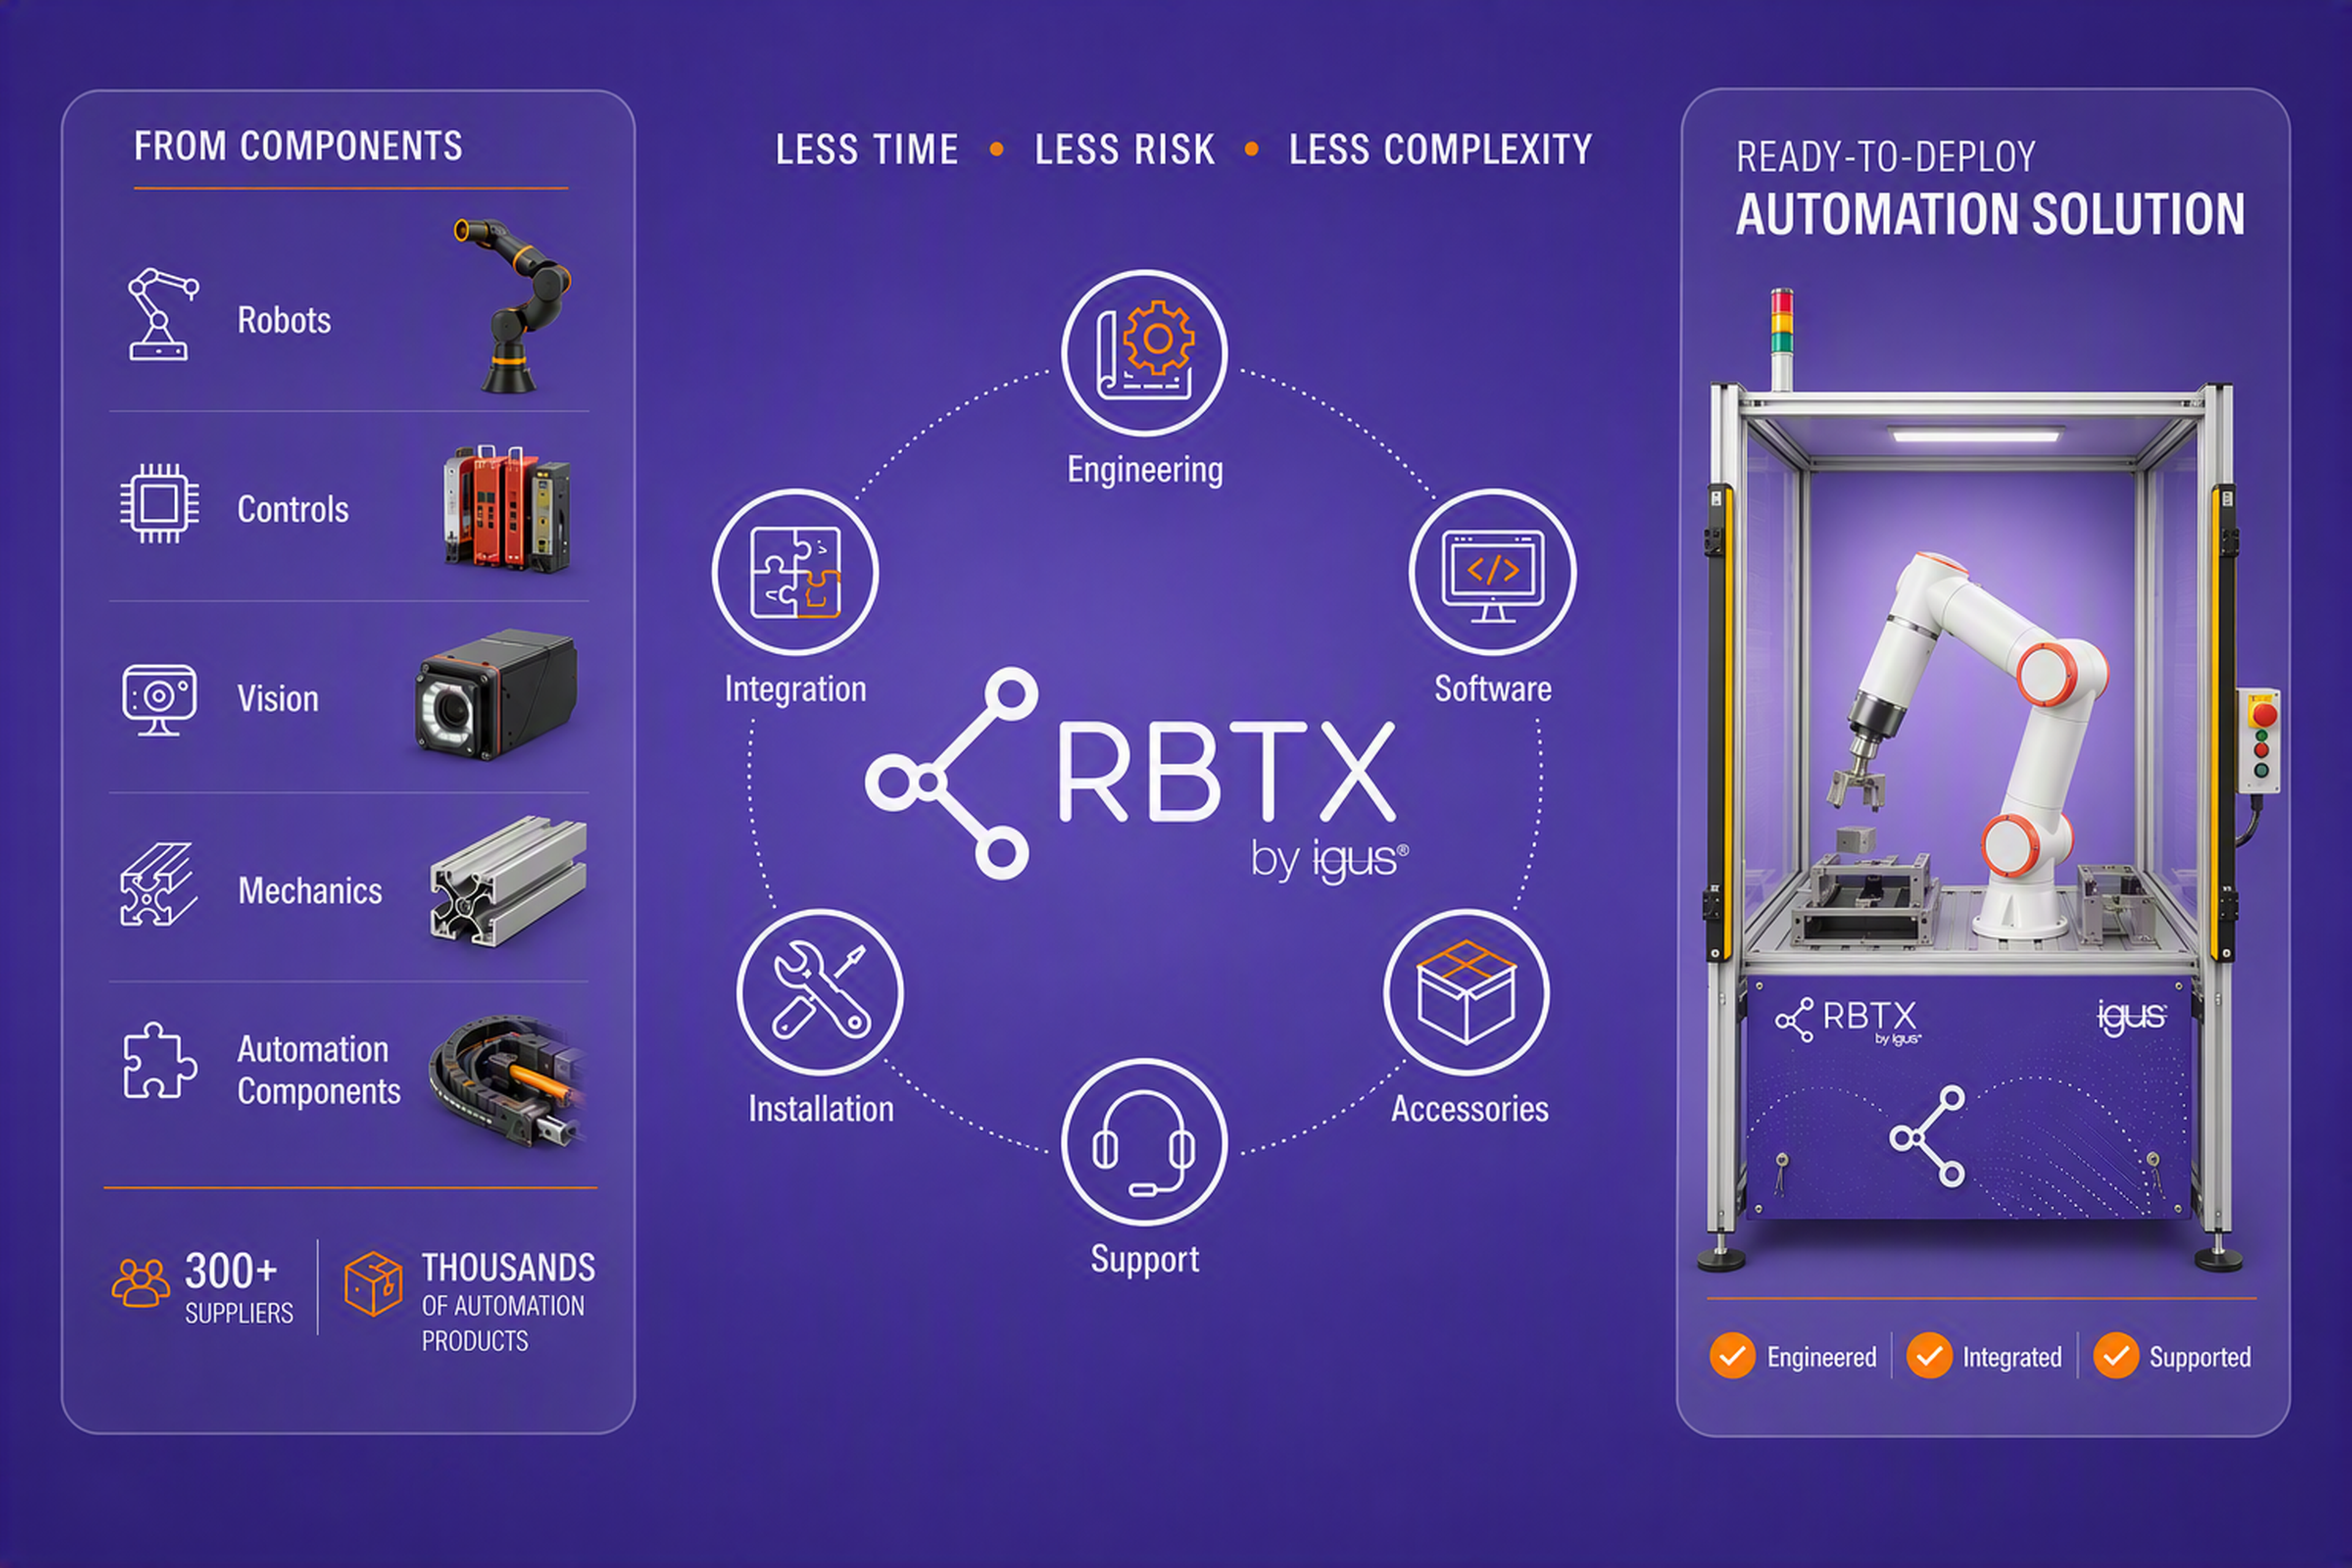
FAIRINO FR3-WML은 RBTX 플랫폼을 통해 다양한 호환 자동화 부품과 결합할 수 있습니다. 그리퍼, 머신 비전 시스템, 힘-토크 센서, 툴 체인저, 안전 솔루션 및 다양한 애플리케이션용 엔드 이펙터 등을 사용할 수 있습니다. RBTX는 적합한 하드웨어 제공 외에도 코봇을 기존 생산 환경에 통합하는 작업을 지원합니다. FR3-WML은 턴키 로봇 셀은 물론 복잡한 생산 설비에도 통합할 수 있습니다. 주변 장치, 안전 기술, PLC 연결 및 공정 흐름을 상호 조율하여 원활한 운영을 보장합니다. 이를 통해 한 곳에서 실용적인 엔드투엔드 자동화 솔루션을 제공할 수 있습니다.
RBTX로 구축된 저비용 솔루션
전문가와의 무료 영상 통화 예약