 1 / 3
igus 델타 로봇을 활용한 포장 애플리케이션 시뮬레이션


투자 전 테스트
하드웨어 가격:
정밀도
높음
ROI
in a few months
Precision
+- 0,5
mm
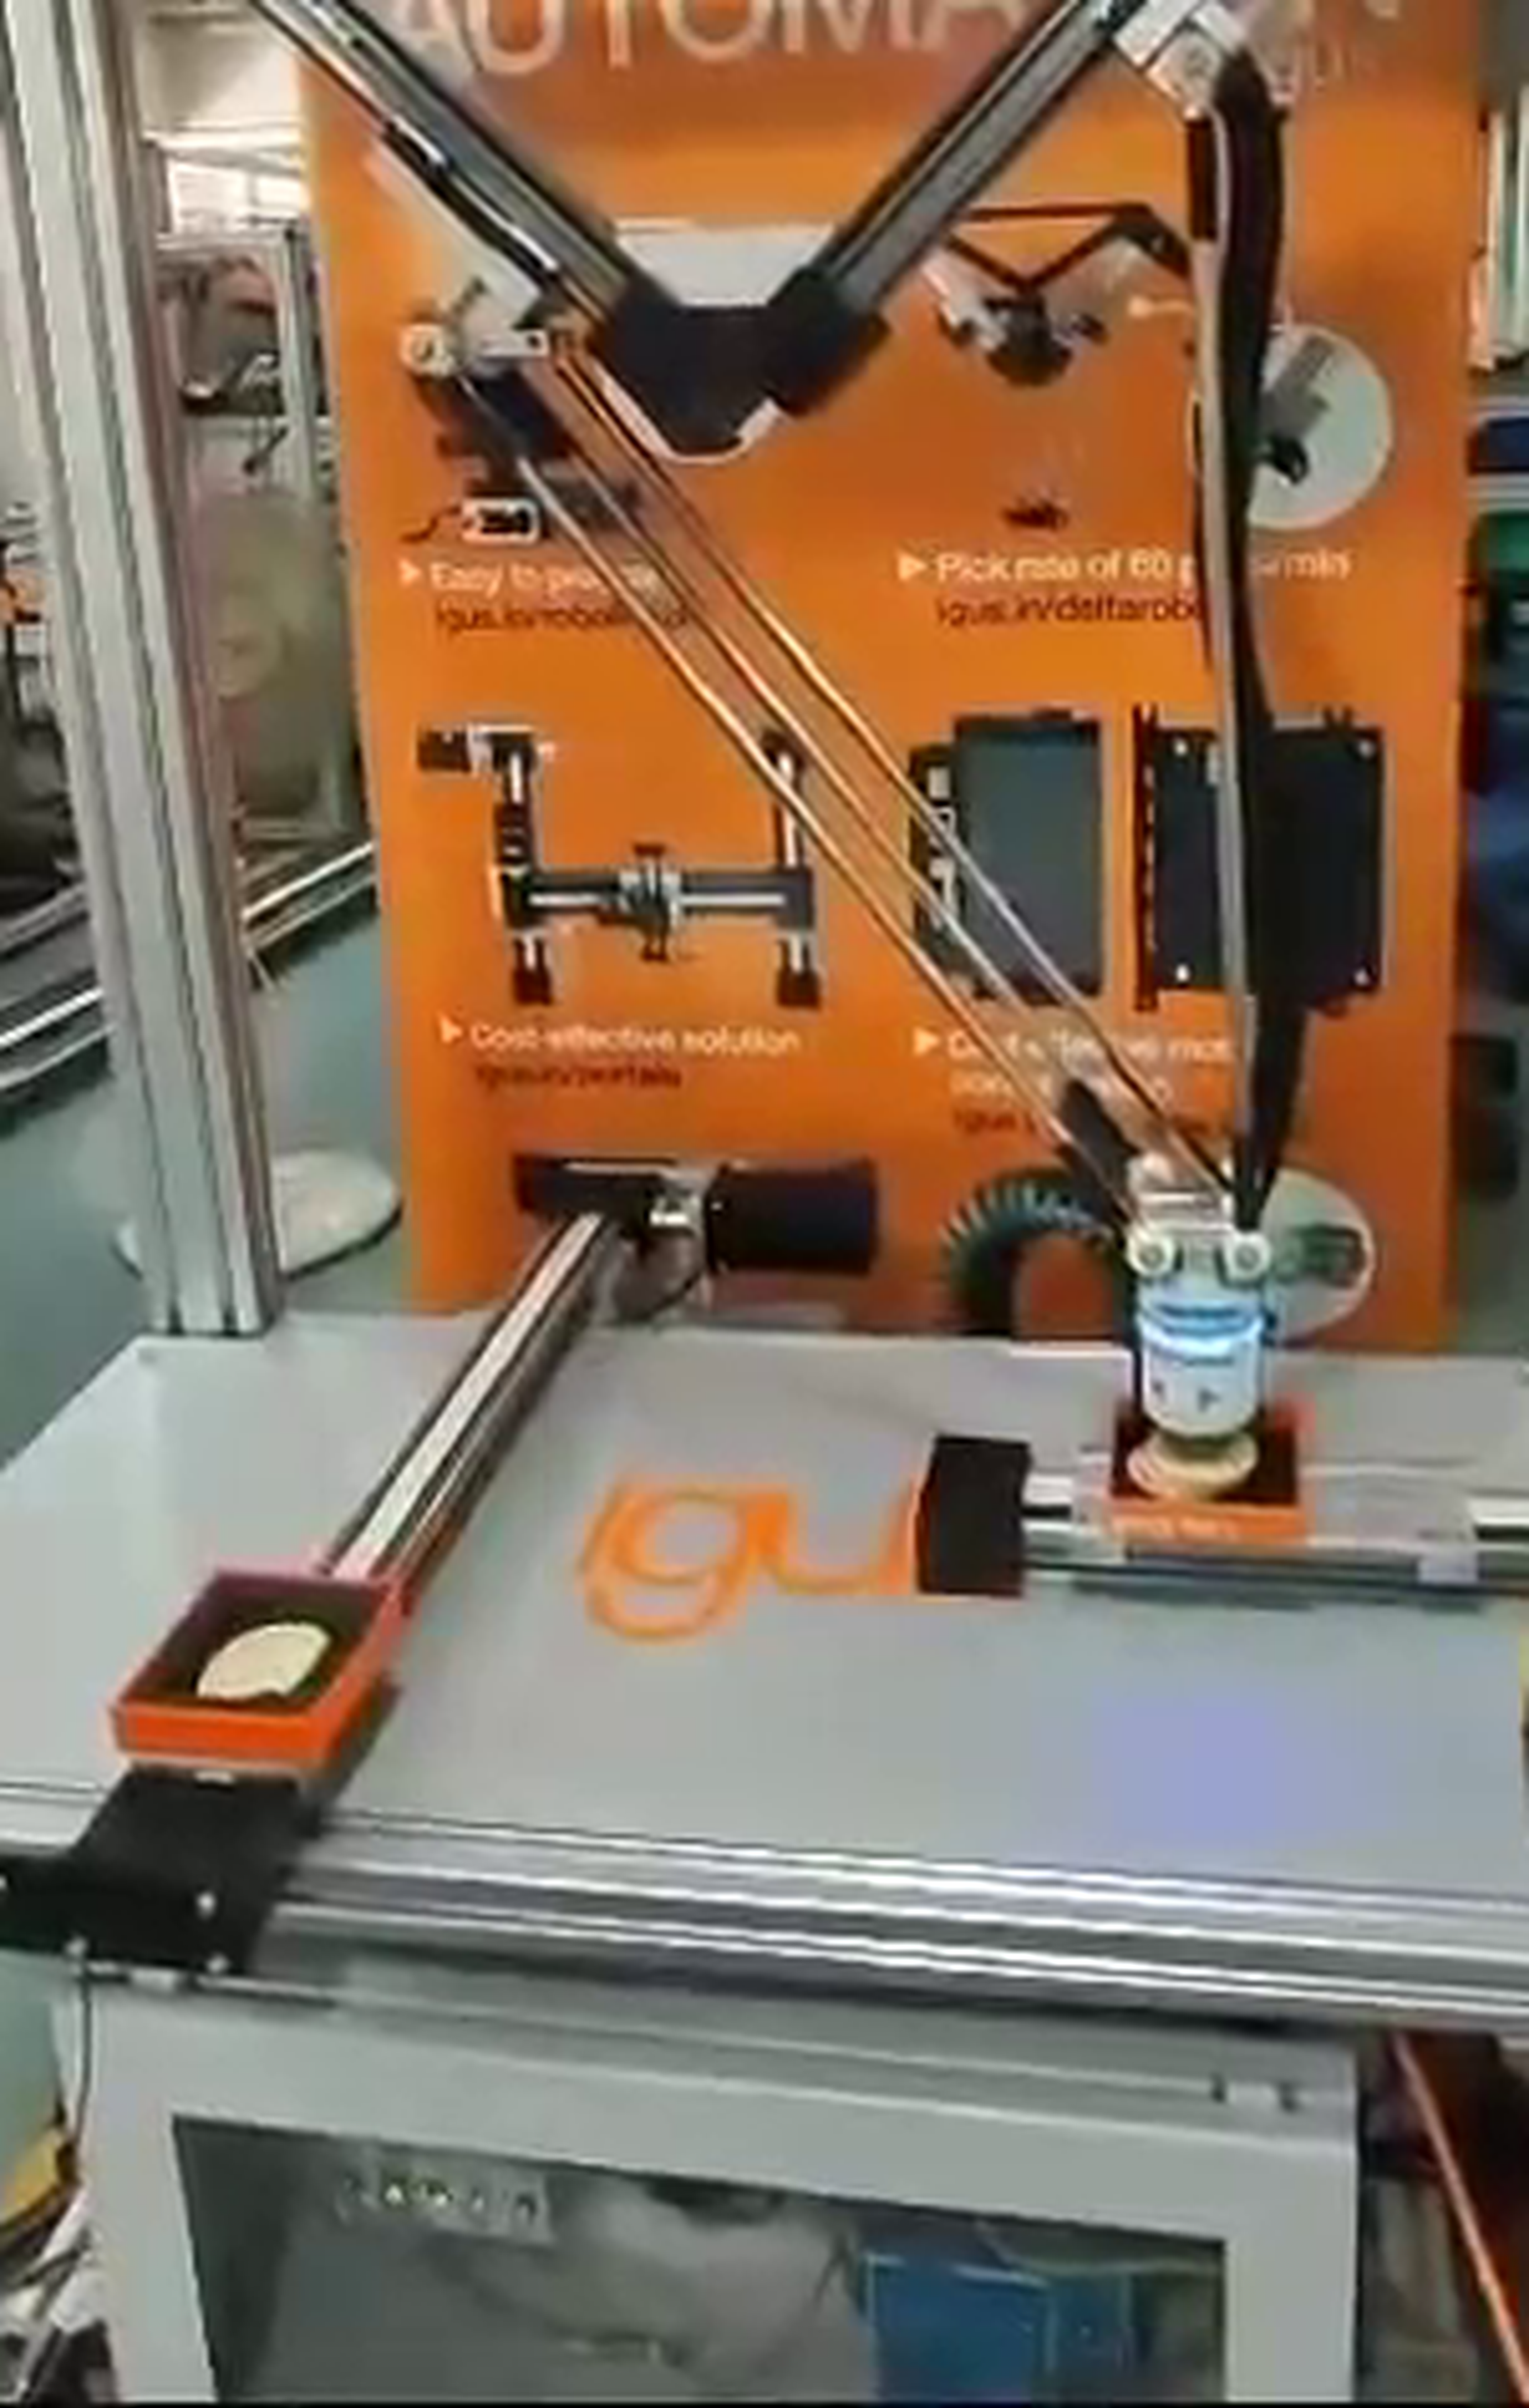
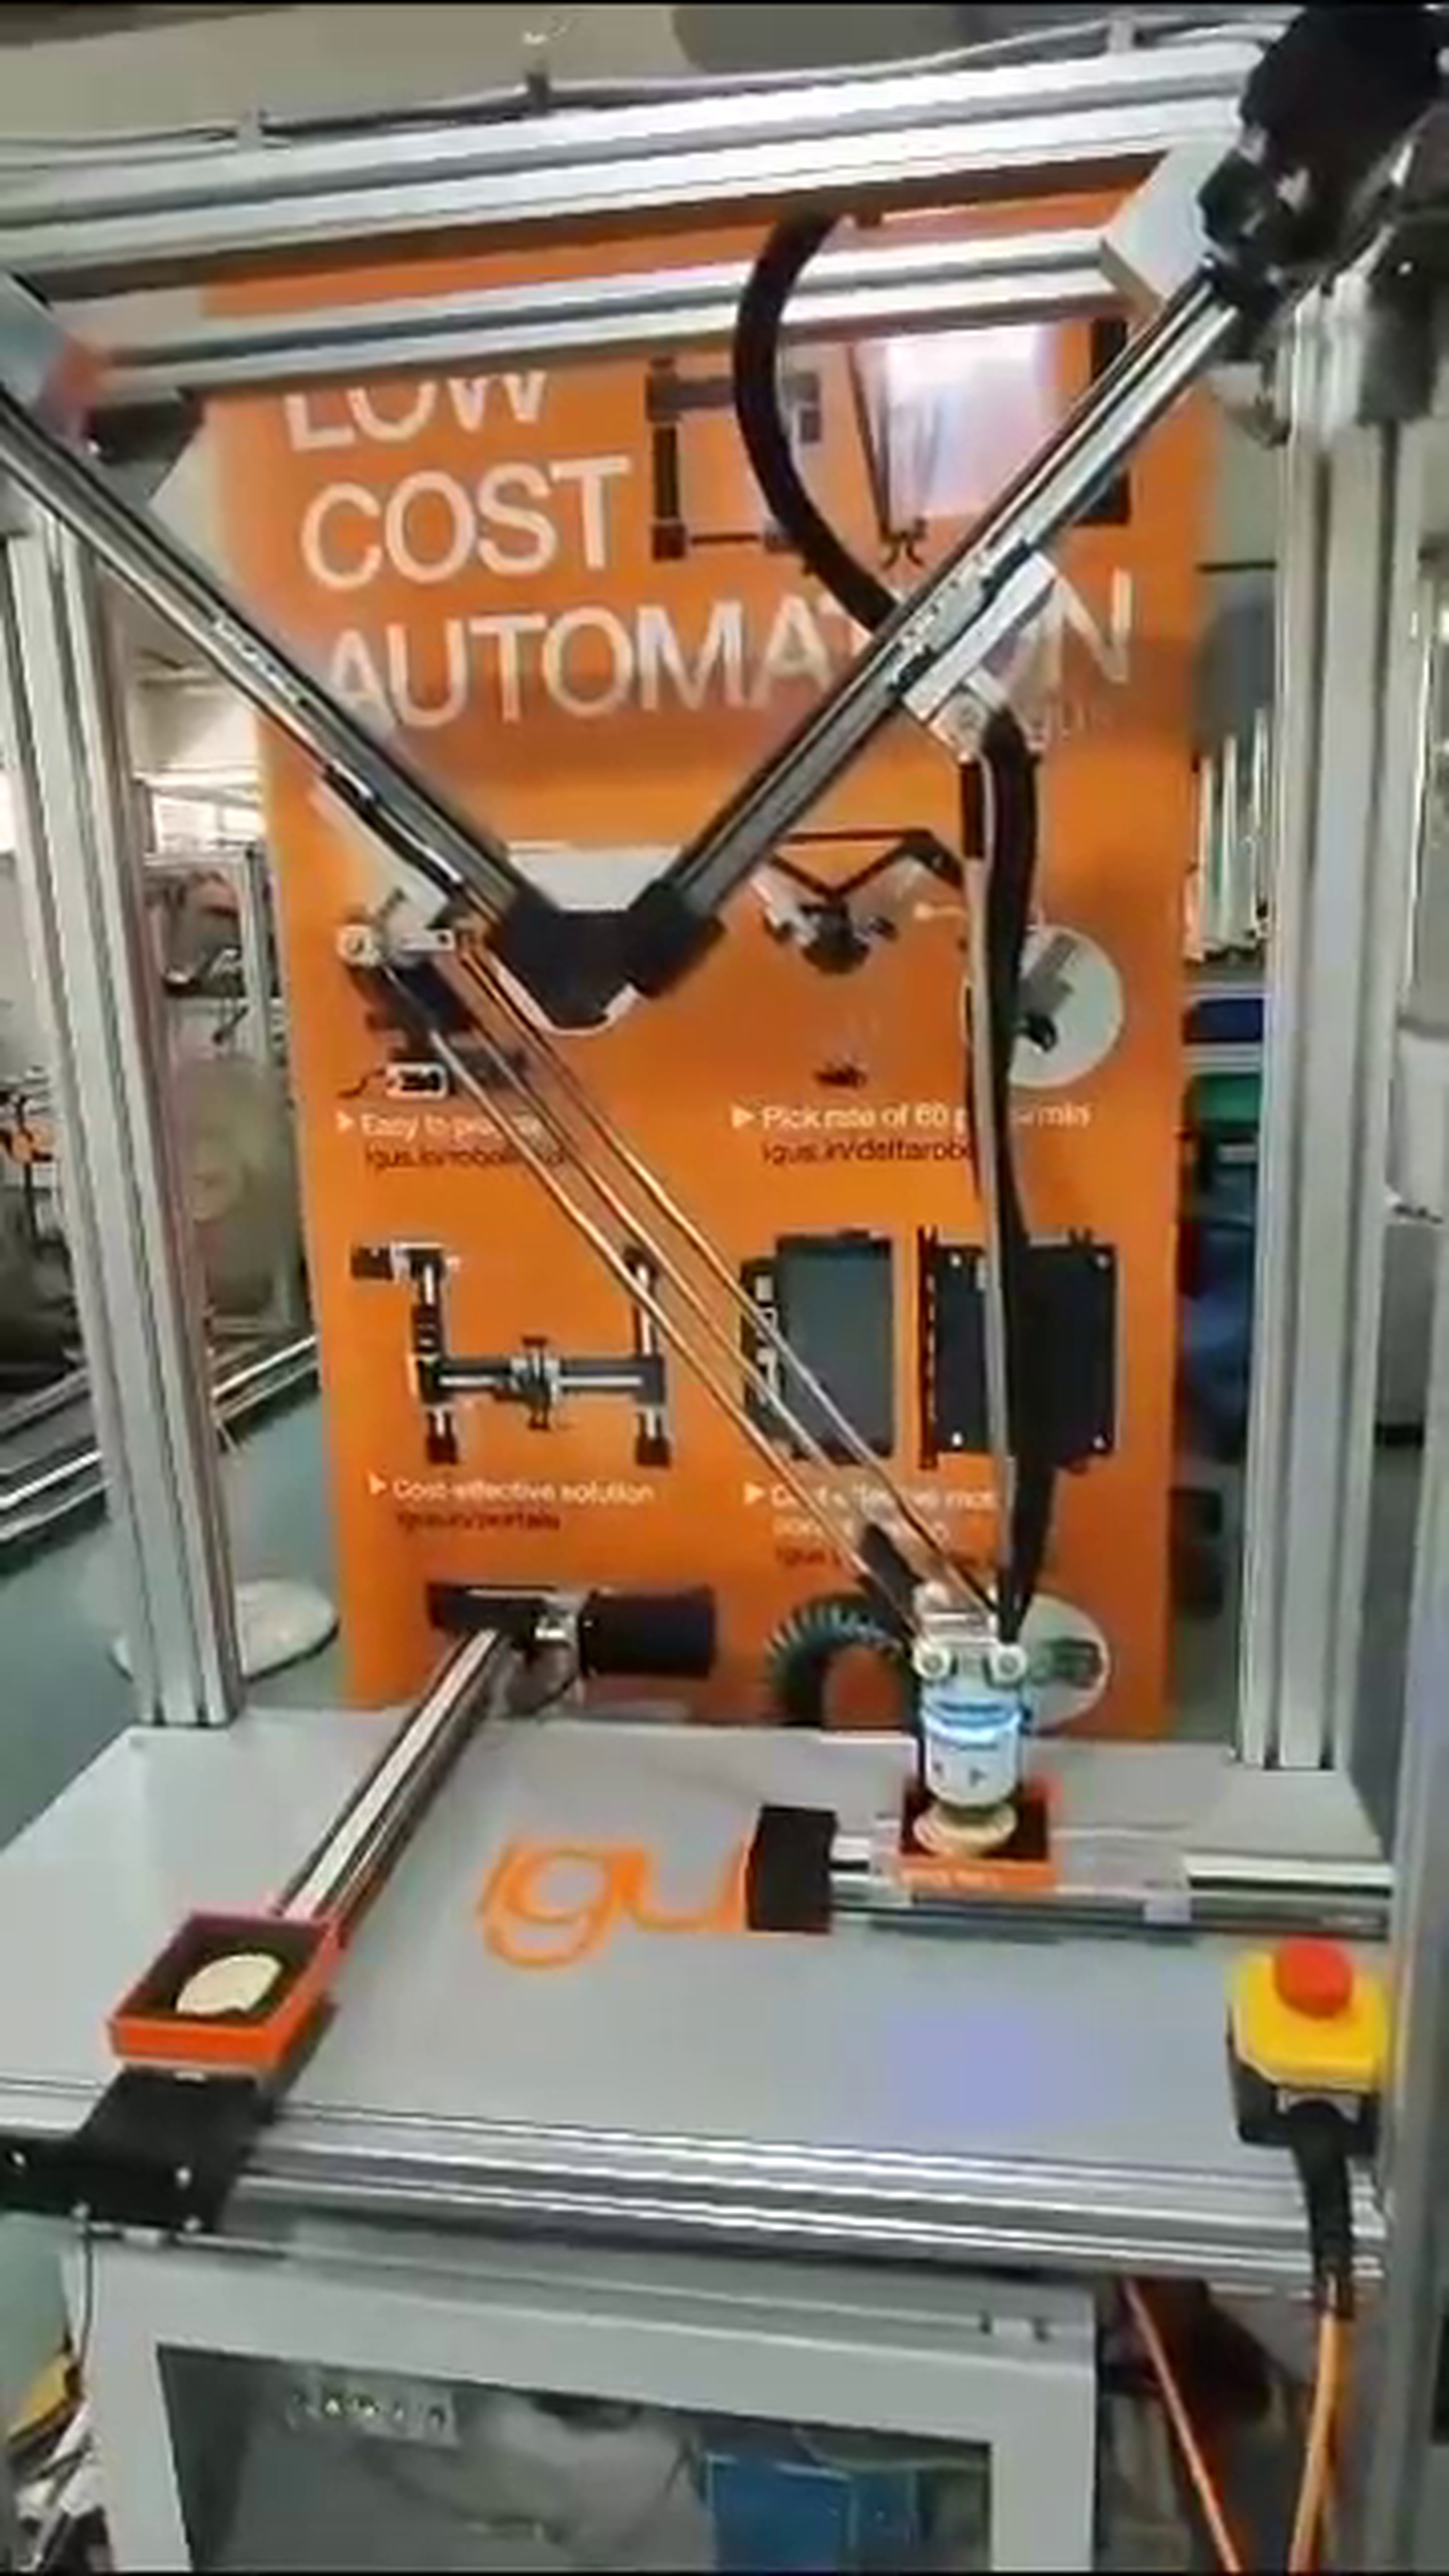
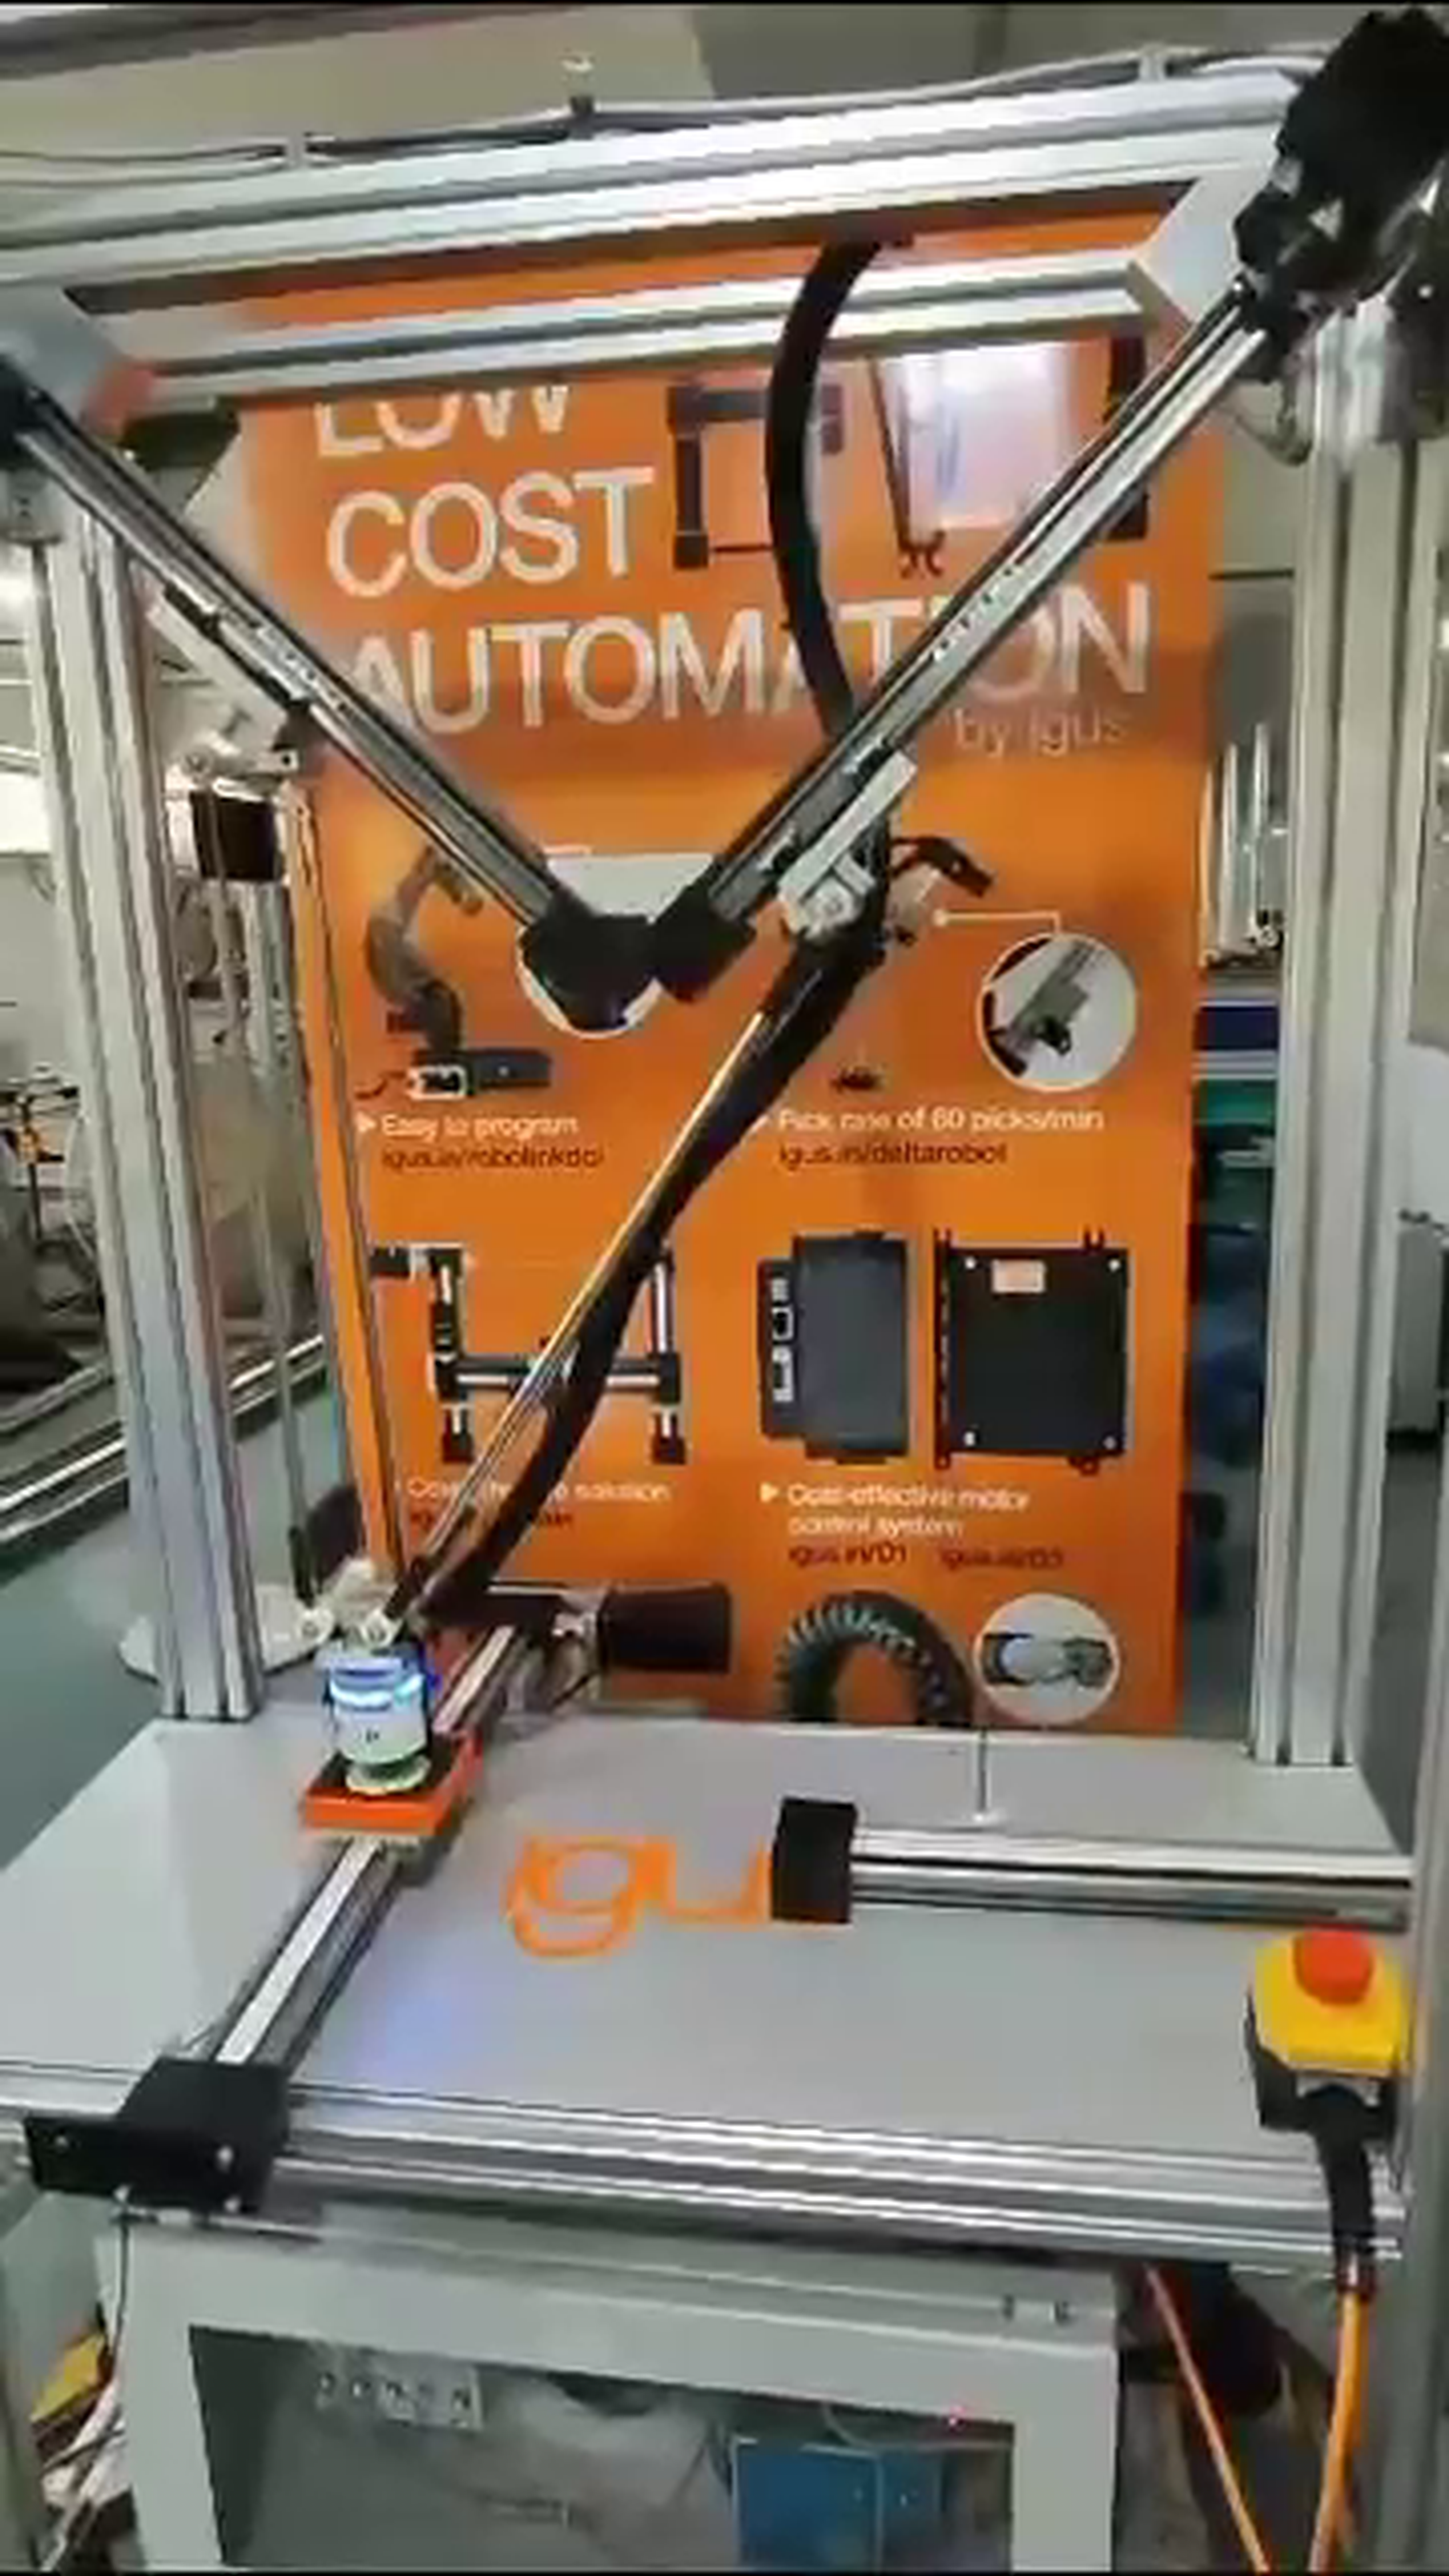
igus 2축 델타 로봇과 코봇 펌프를 활용한 효율적인 픽앤플레이스 시뮬레이션
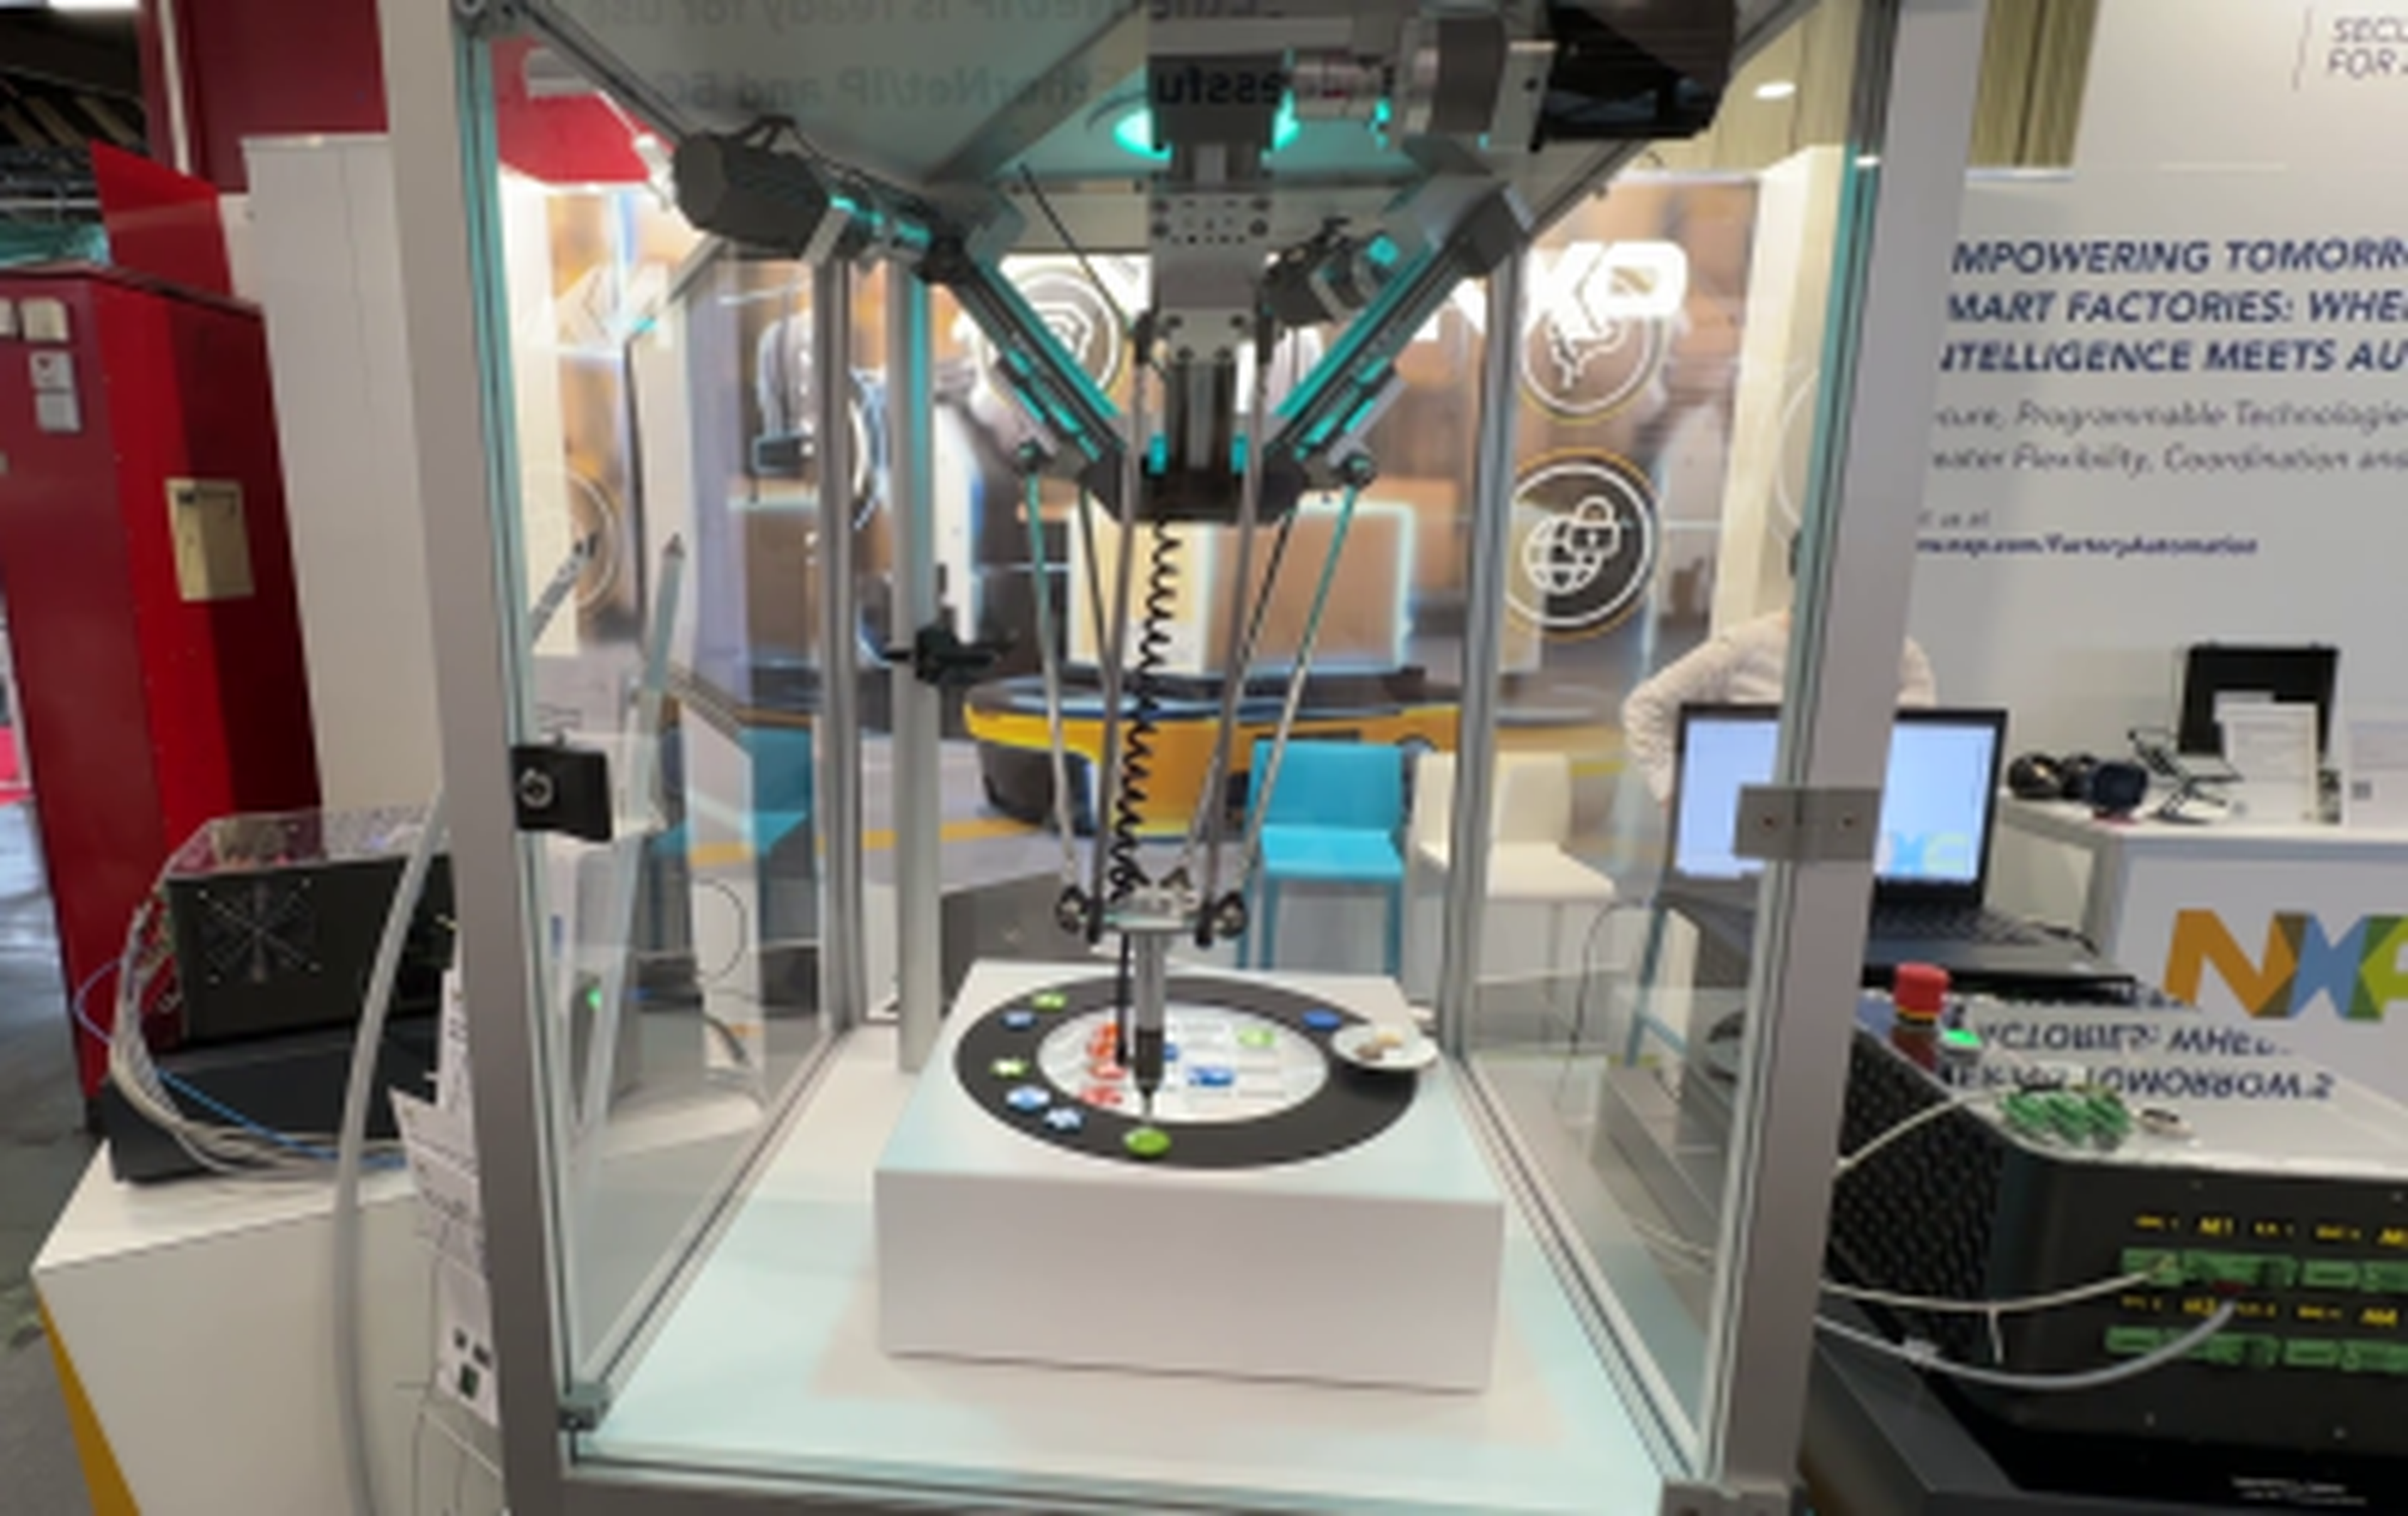
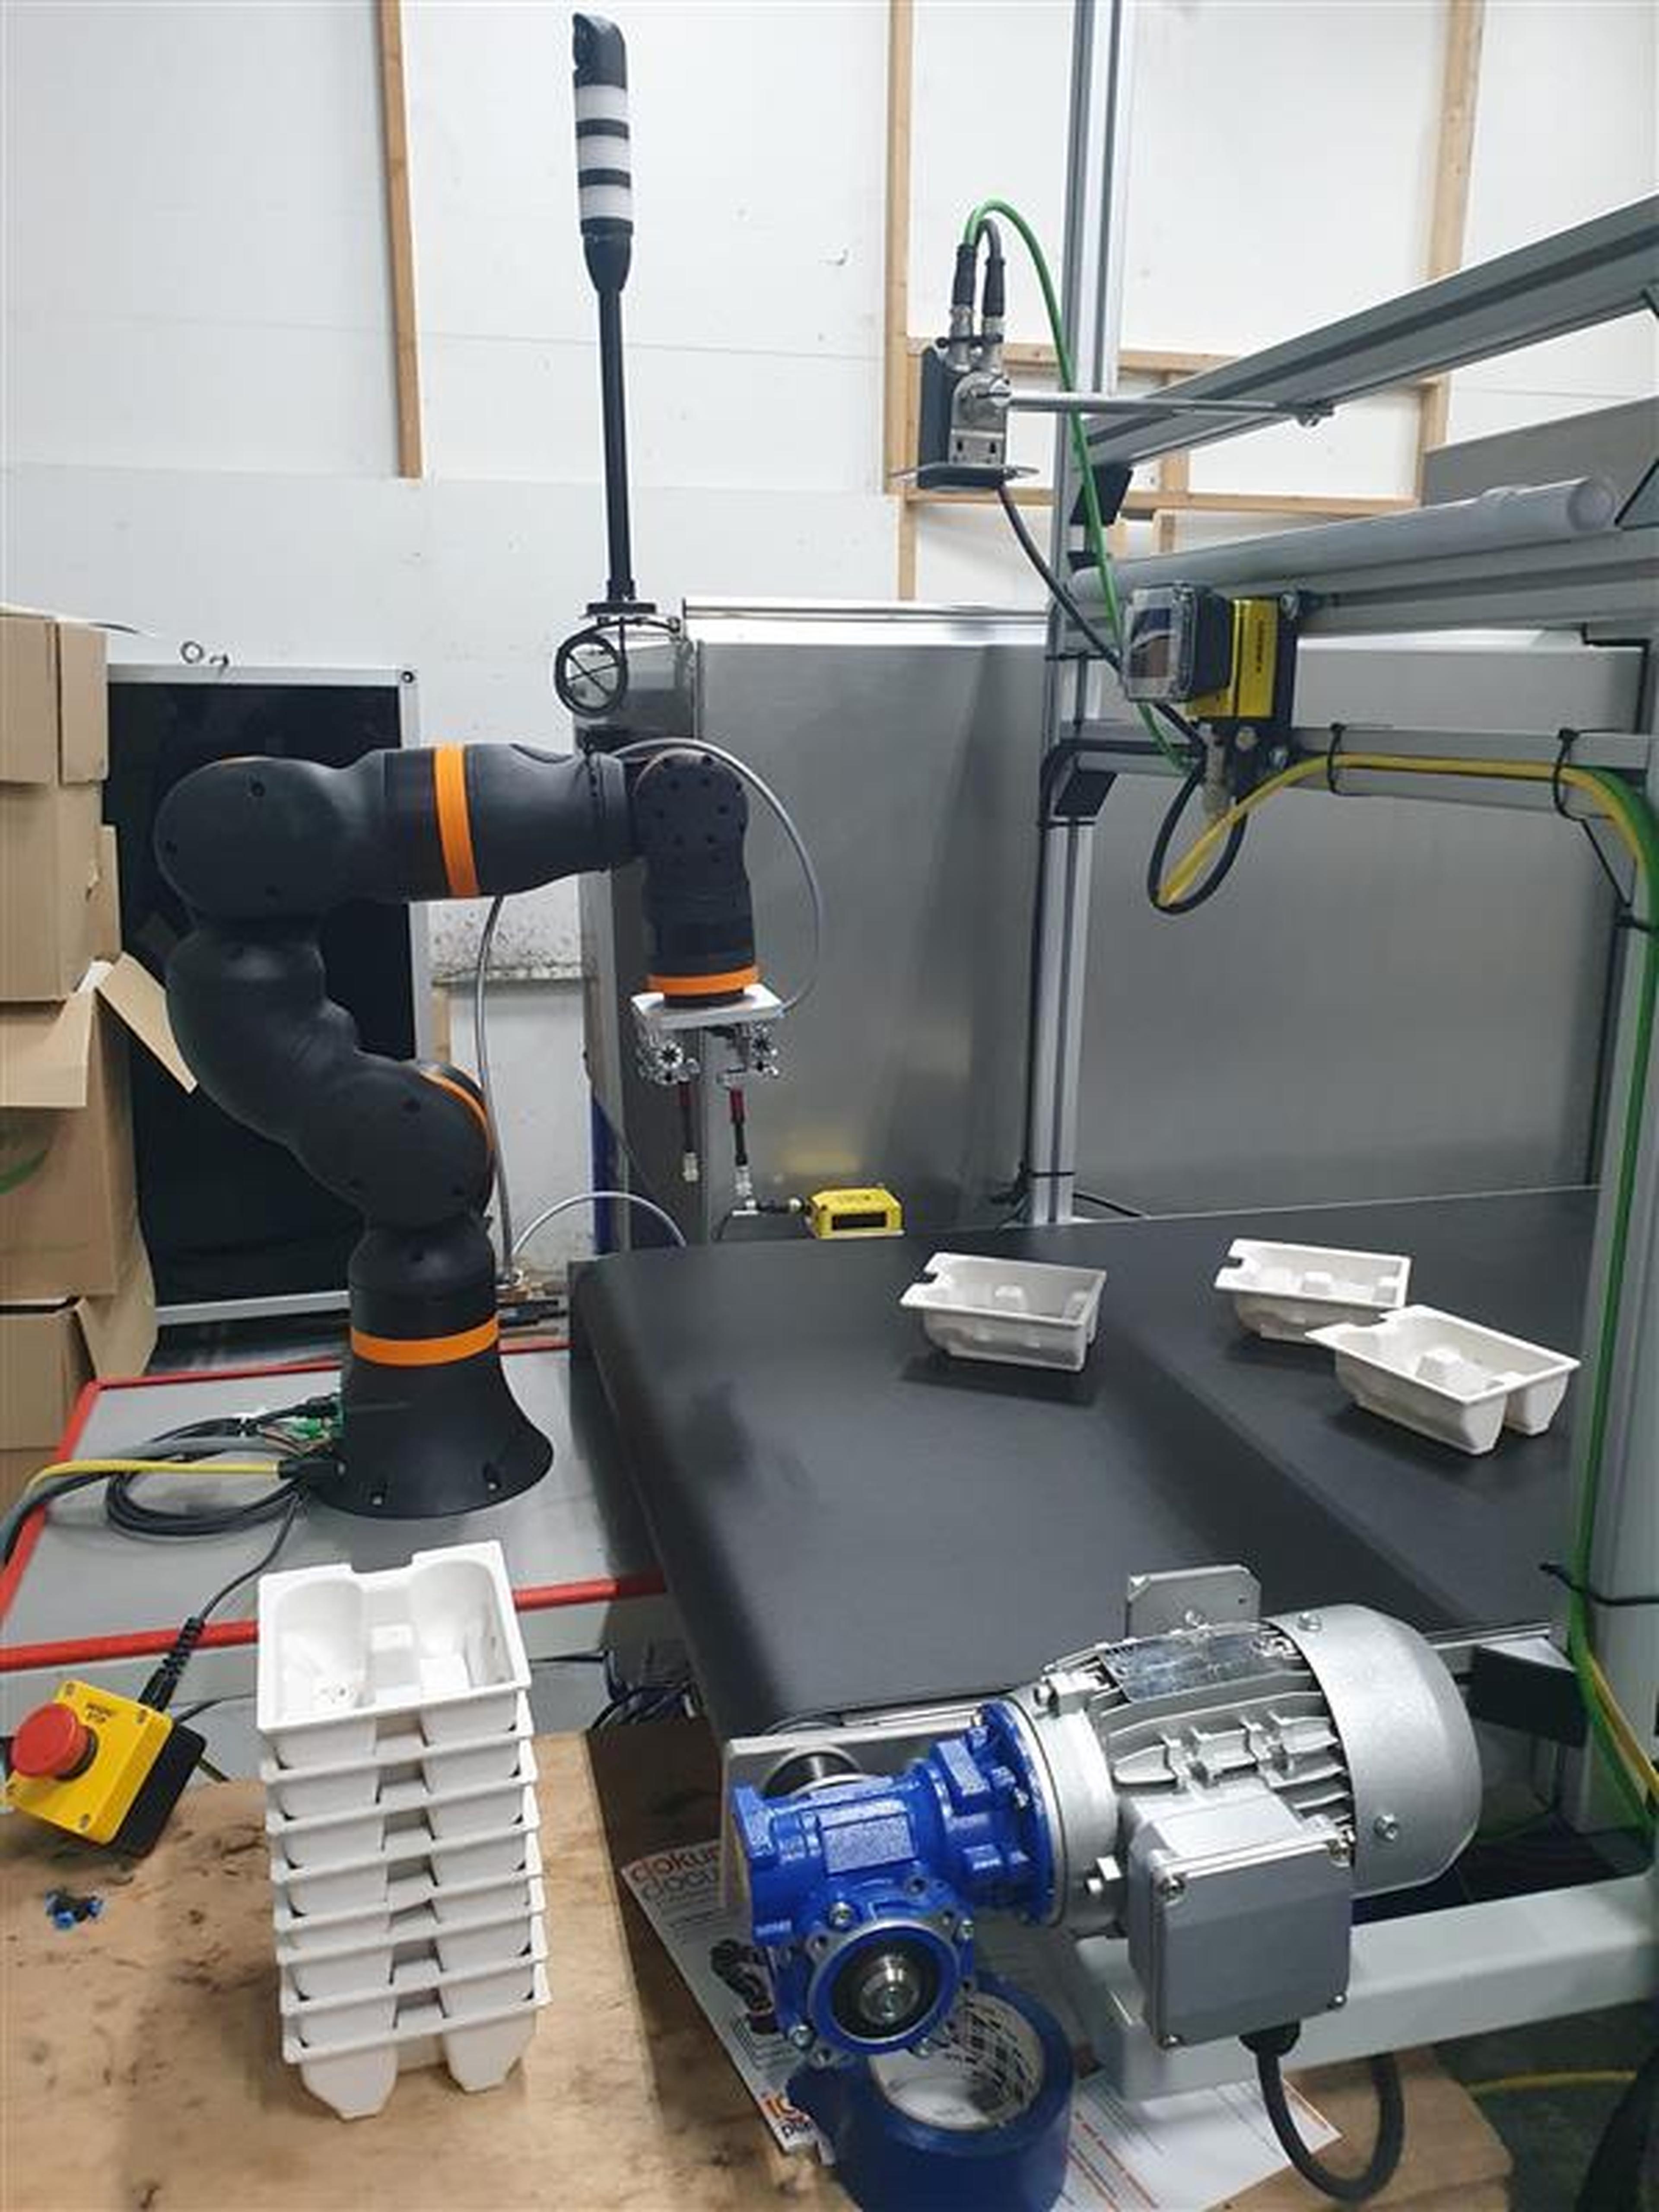
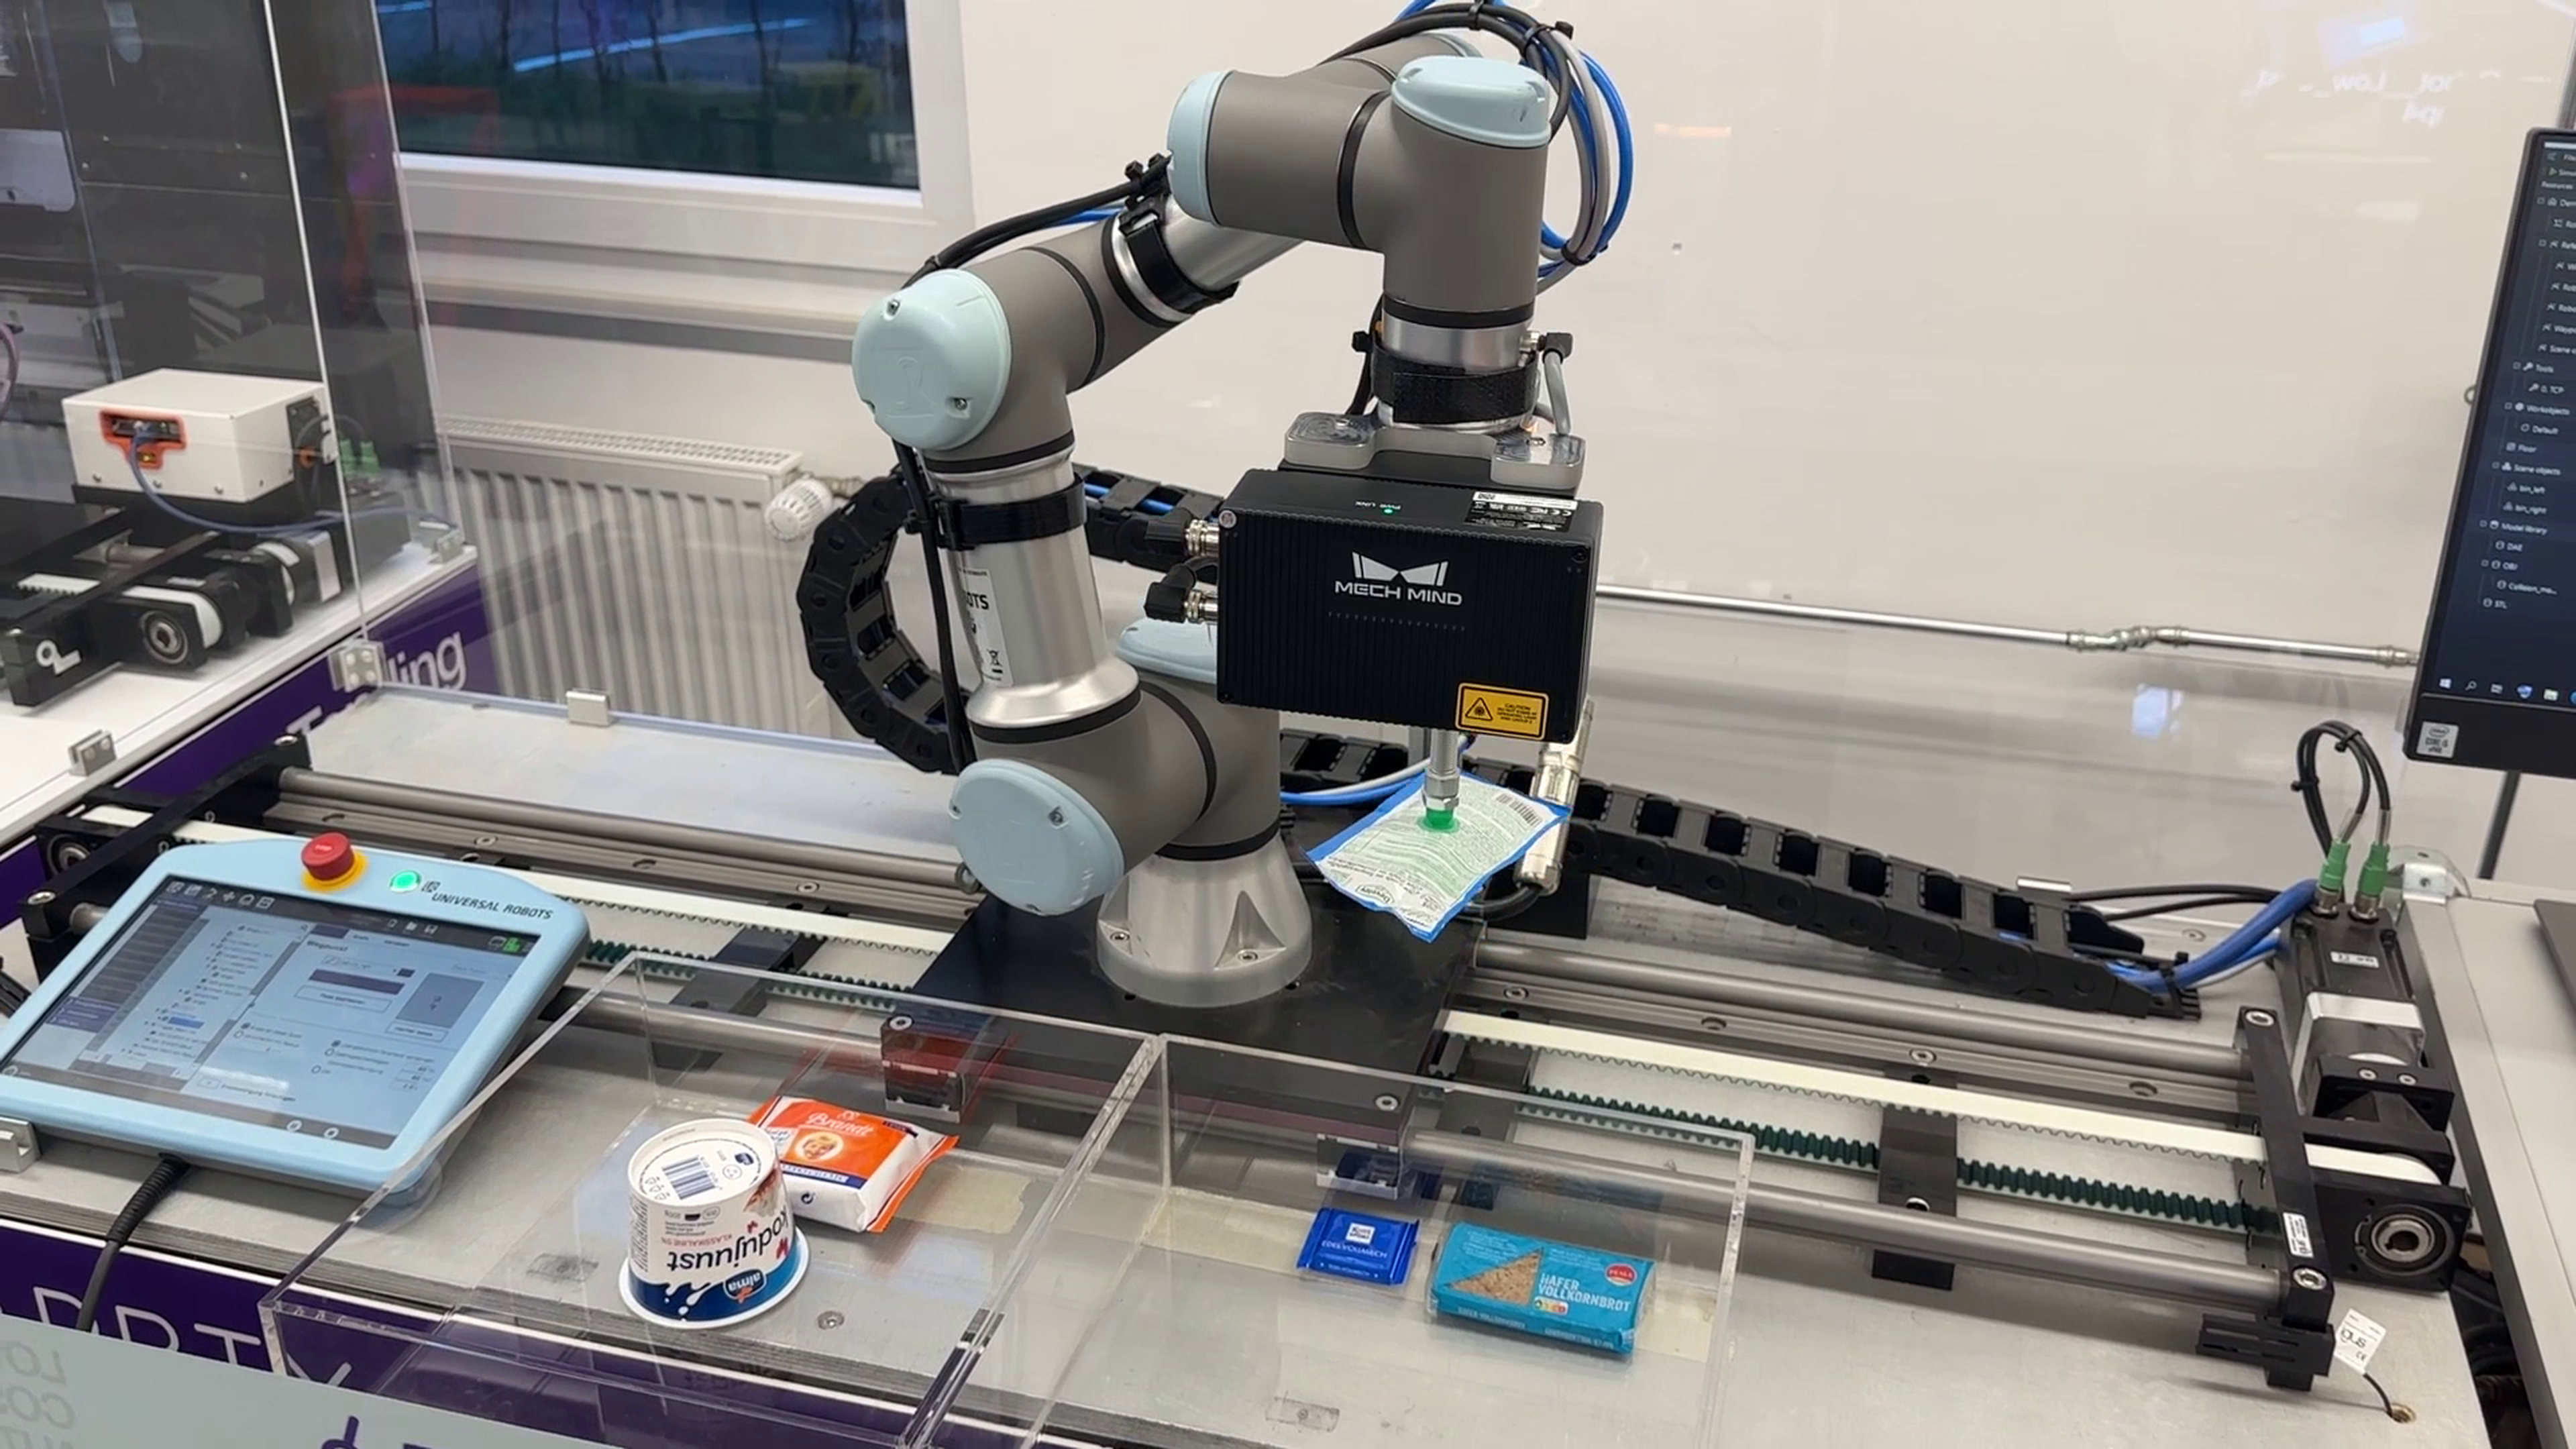
이 고객 애플리케이션 테스트에서는 포장 분야의 픽앤플레이스 공정을 시뮬레이션하여 사이클 타임과 효율성을 평가했습니다. 전기 진공을 생성하는 코봇 펌프를 장착한 igus 2축 델타 로봇으로 부품을 집어 원하는 위치에 정확하게 배치했습니다. 사실감을 더 높이기 위해 리니어 축으로 구현한 가상 컨베이어 벨트를 공정에 포함시켜 생산 흐름을 현실적으로 재현했습니다. 이 구성은 포장 워크플로에 대한 igus 시스템의 유연성과 신뢰성을 보여주었습니다.
애플리케이션은 무엇인가요?
이 로봇은 포장 공정의 픽앤플레이스 작업을 자동화하여 물류, 제조 등 산업에 정확성과 속도를 제공합니다.
솔루션의 장점은 무엇인가요?
정밀한 핸들링: 진공 그리퍼가 부품을 안전하게 이송합니다.
사이클 최적화: 컨베이어 벨트 동작을 현실적으로 테스트하여 워크플로 효율성을 높입니다.
비용 효율적인 자동화: 수요가 많은 작업의 구현을 간소화합니다.
로봇의 장점은 무엇인가요?
igus 델타 로봇은 다음과 같은 특징을 제공합니다.
컴팩트한 디자인: 협소한 생산 공간에 적합합니다.
빠른 설치: 포장 공정에 신속하게 통합할 수 있습니다.
높은 적응성: 다양한 품목과 포장 요구에 적합합니다.
igus 델타 로봇으로 포장 작업 효율화
이 고객 테스트는 igus 2축 델타 로봇과 코봇 펌프가 픽앤플레이스 애플리케이션을 얼마나 효율적으로 자동화할 수 있는지 보여줍니다. 정밀한 핸들링과 현실적인 사이클 타임 테스트를 통해 이 솔루션은 현대 산업의 포장 워크플로를 최적화할 수 있는 확장 가능하고 신뢰할 수 있는 기반을 제공합니다.
2 구성품