Unitree G1 | 특별 버전 | 복싱 또는 축구

변형 제품: 축구
Unitree G1 특별 버전
Unitree G1 특별 버전인 복싱과 Comp는 휴머노이드 로봇을 역동적인 애플리케이션에 활용할 수 있게 합니다. G1 복싱은 모션 캡처로 학습한 유연한 동작 시퀀스에 균형 감각과 충격 후 빠른 복구 능력을 결합했습니다. 제어는 모션 캡처, 컨트롤러 또는 음성 명령으로 이루어집니다. G1 Comp는 로봇 대회와 연구를 위해 설계되었습니다. LiDAR, 뎁스 카메라, 그리고 동작 제어와 인식을 위한 인터페이스가 자체 애플리케이션 개발을 지원합니다. 대화형 데모 또는 자율 경쟁 전략 개발에 적합한 플랫폼을 선택하십시오.
신제품 하이라이트
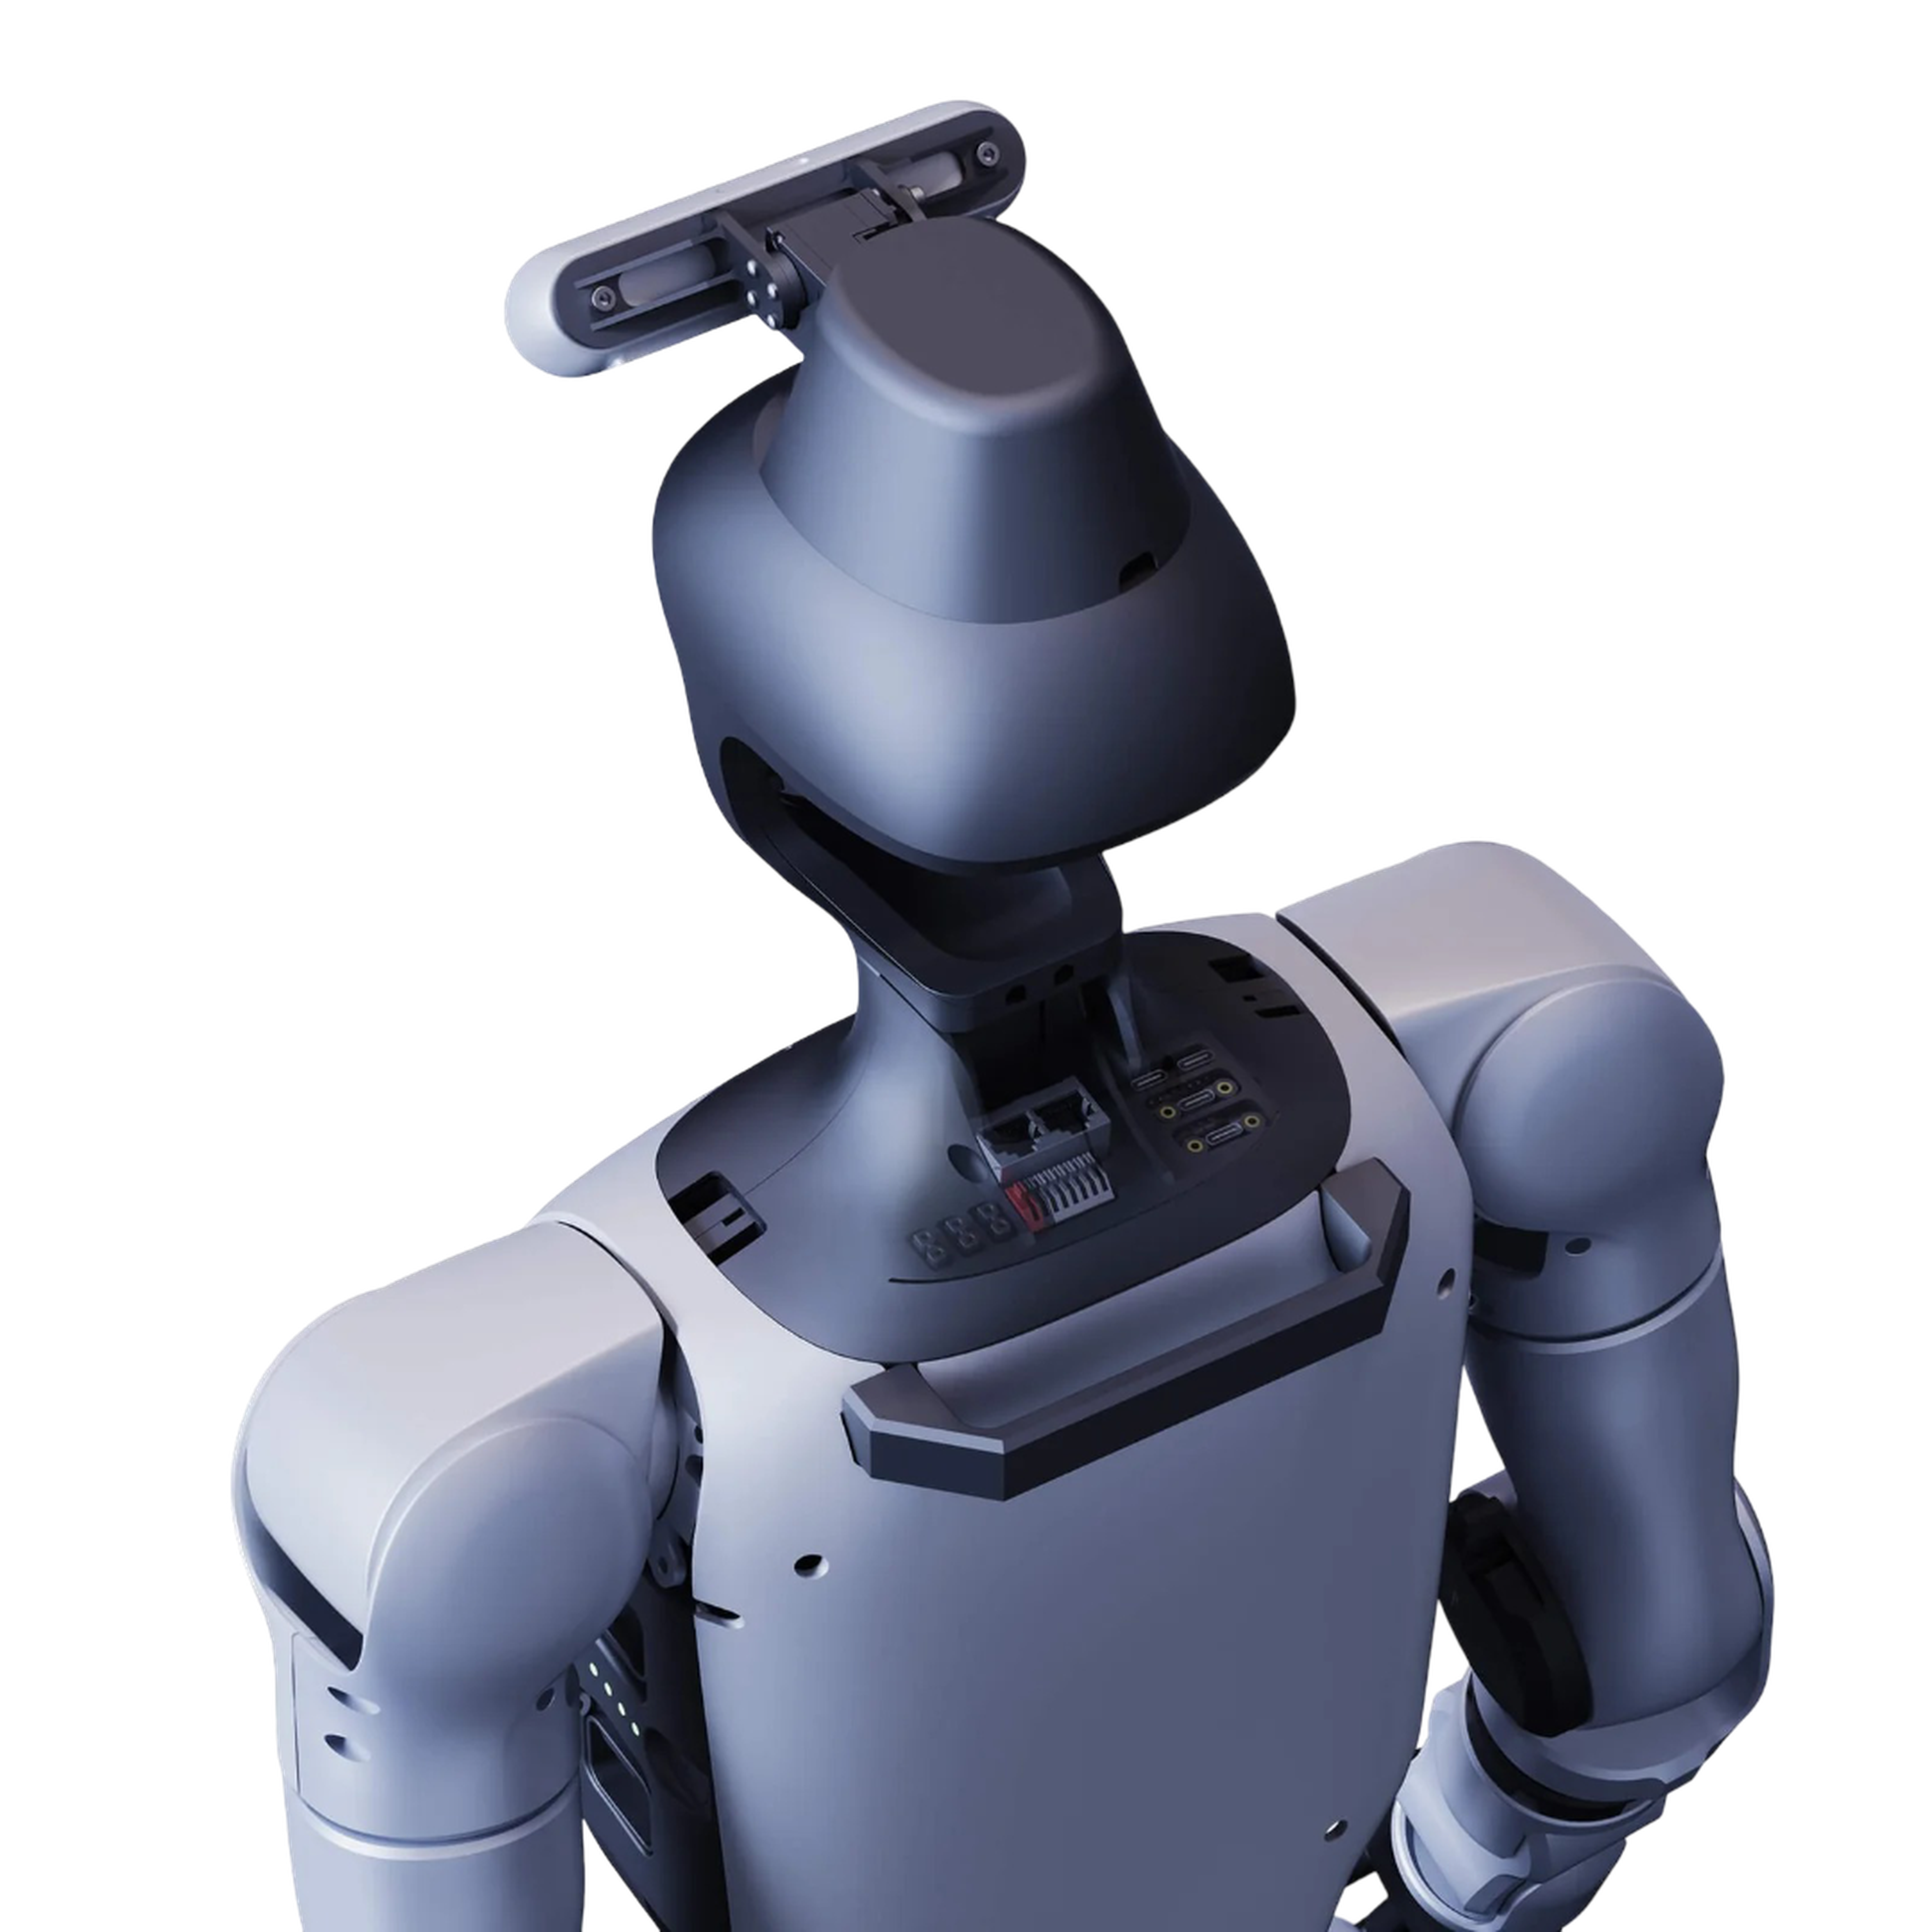
경쟁 로봇공학을 위한 25 DOF
Unitree G1 Comp는 제공되는 구성에서 25개의 자유도를 갖춥니다. 각 다리는 여섯 개, 각 팔은 다섯 개의 자유도를 제공하며, 여기에 허리 관절 하나와 능동형 헤드 관절 두 개가 더해집니다. 이 휴머노이드 로봇은 높이 1,320 mm이며, 직립 시 크기는 1,320 × 450 × 200 mm입니다. 최대 무릎 토크는 120 N·m이고, 팔은 약 3 kg의 최대 페이로드를 지원합니다. 두 축 헤드는 동적 움직임 중에 센서를 능동적으로 정렬할 수 있습니다. 25-DOF 구성으로 G1 Comp는 휴머노이드 보행, 로봇 축구, 사용자 정의 모션 제어 전략 개발에 필요한 이동성을 제공합니다.
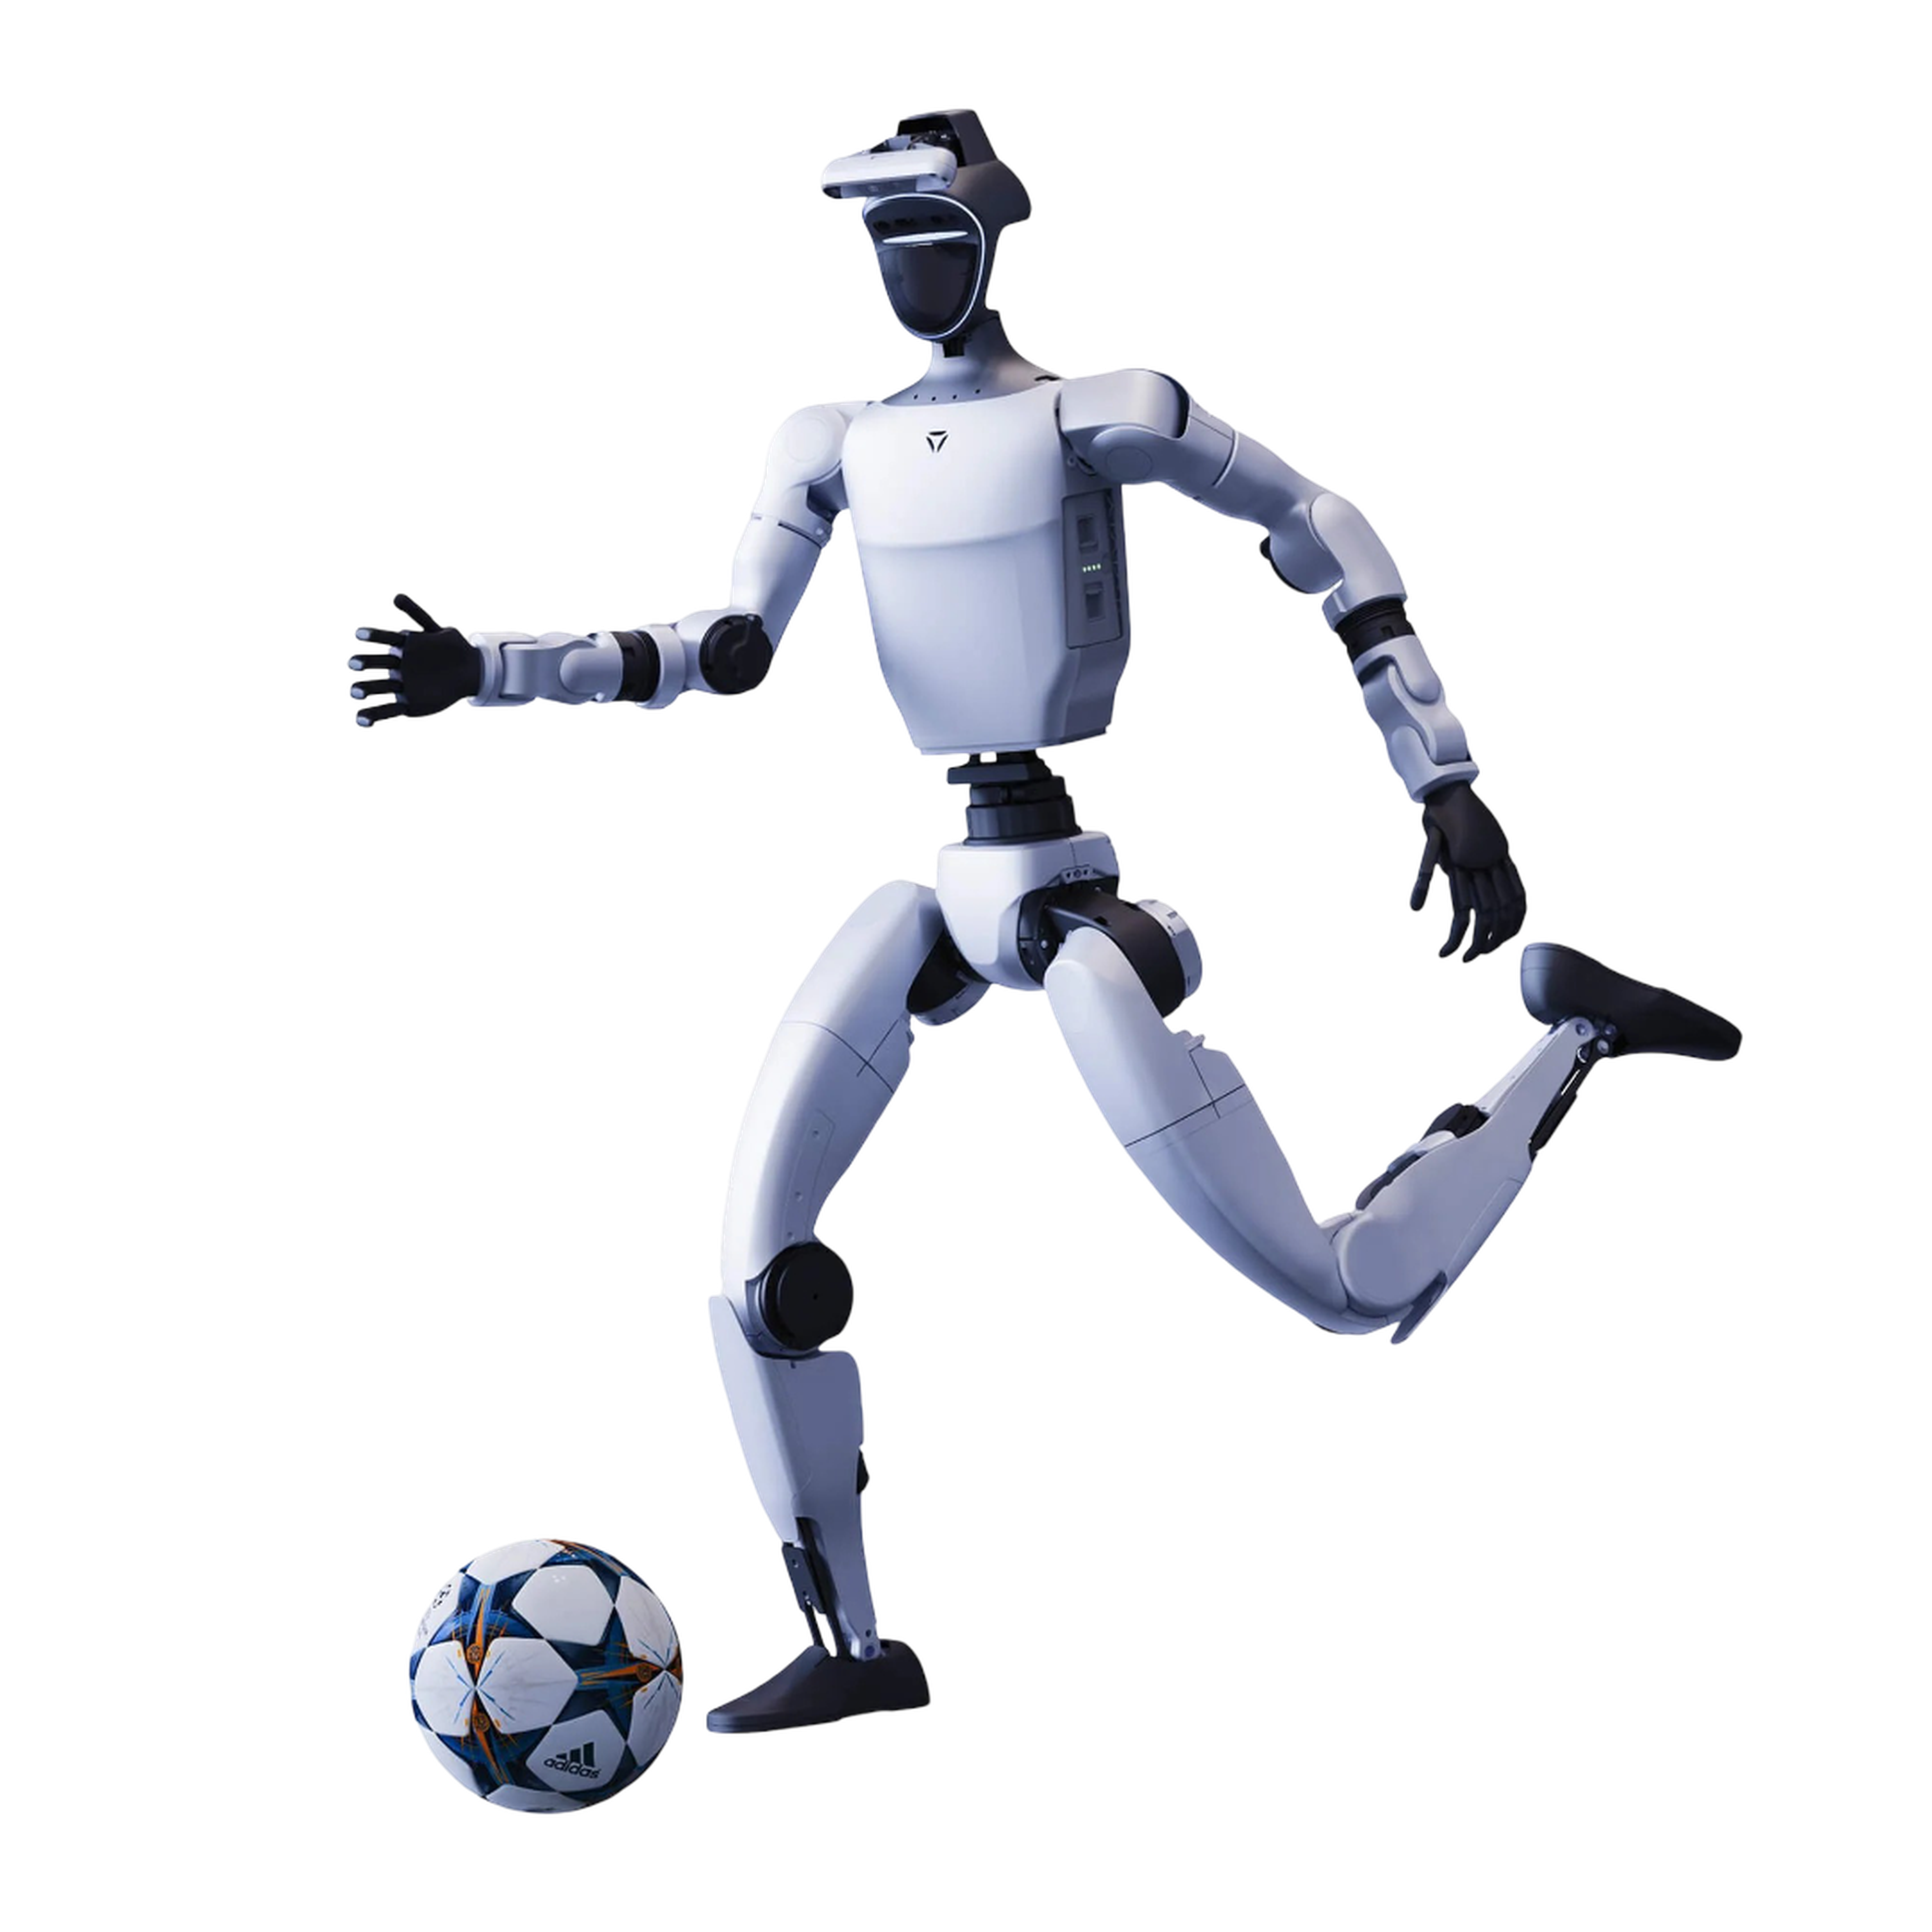
자율 로봇공학을 위한 100 TOPS 및 RoboCup SDK
AI 및 인식 작업을 위해 Unitree G1 Comp에는 100 TOPS를 제공하는 NVIDIA Jetson Orin NX 개발용 컴퓨팅 유닛이 탑재되어 있습니다. Unitree는 이 컴퓨팅 플랫폼을 YOLO11 및 경쟁 로봇공학 애플리케이션을 위해 설계된 전용 RoboCup SDK와 결합했습니다. Visual Recognition API는 컴퓨터 비전 기능을 제공하고, Spatial Positioning API는 단안 기하 기반 위치 추정과 양안 뎁스 기반 위치 추정을 지원합니다. Motion Control API를 통해 인식 및 위치 데이터를 로봇의 동작 제어에 직접 반영할 수 있습니다. 또한 3D LiDAR와 뎁스 카메라도 갖추고 있습니다. 이를 통해 개발자는 하나의 로봇 플랫폼에서 인식, 위치 추정, 동작 제어를 함께 구현할 수 있습니다.
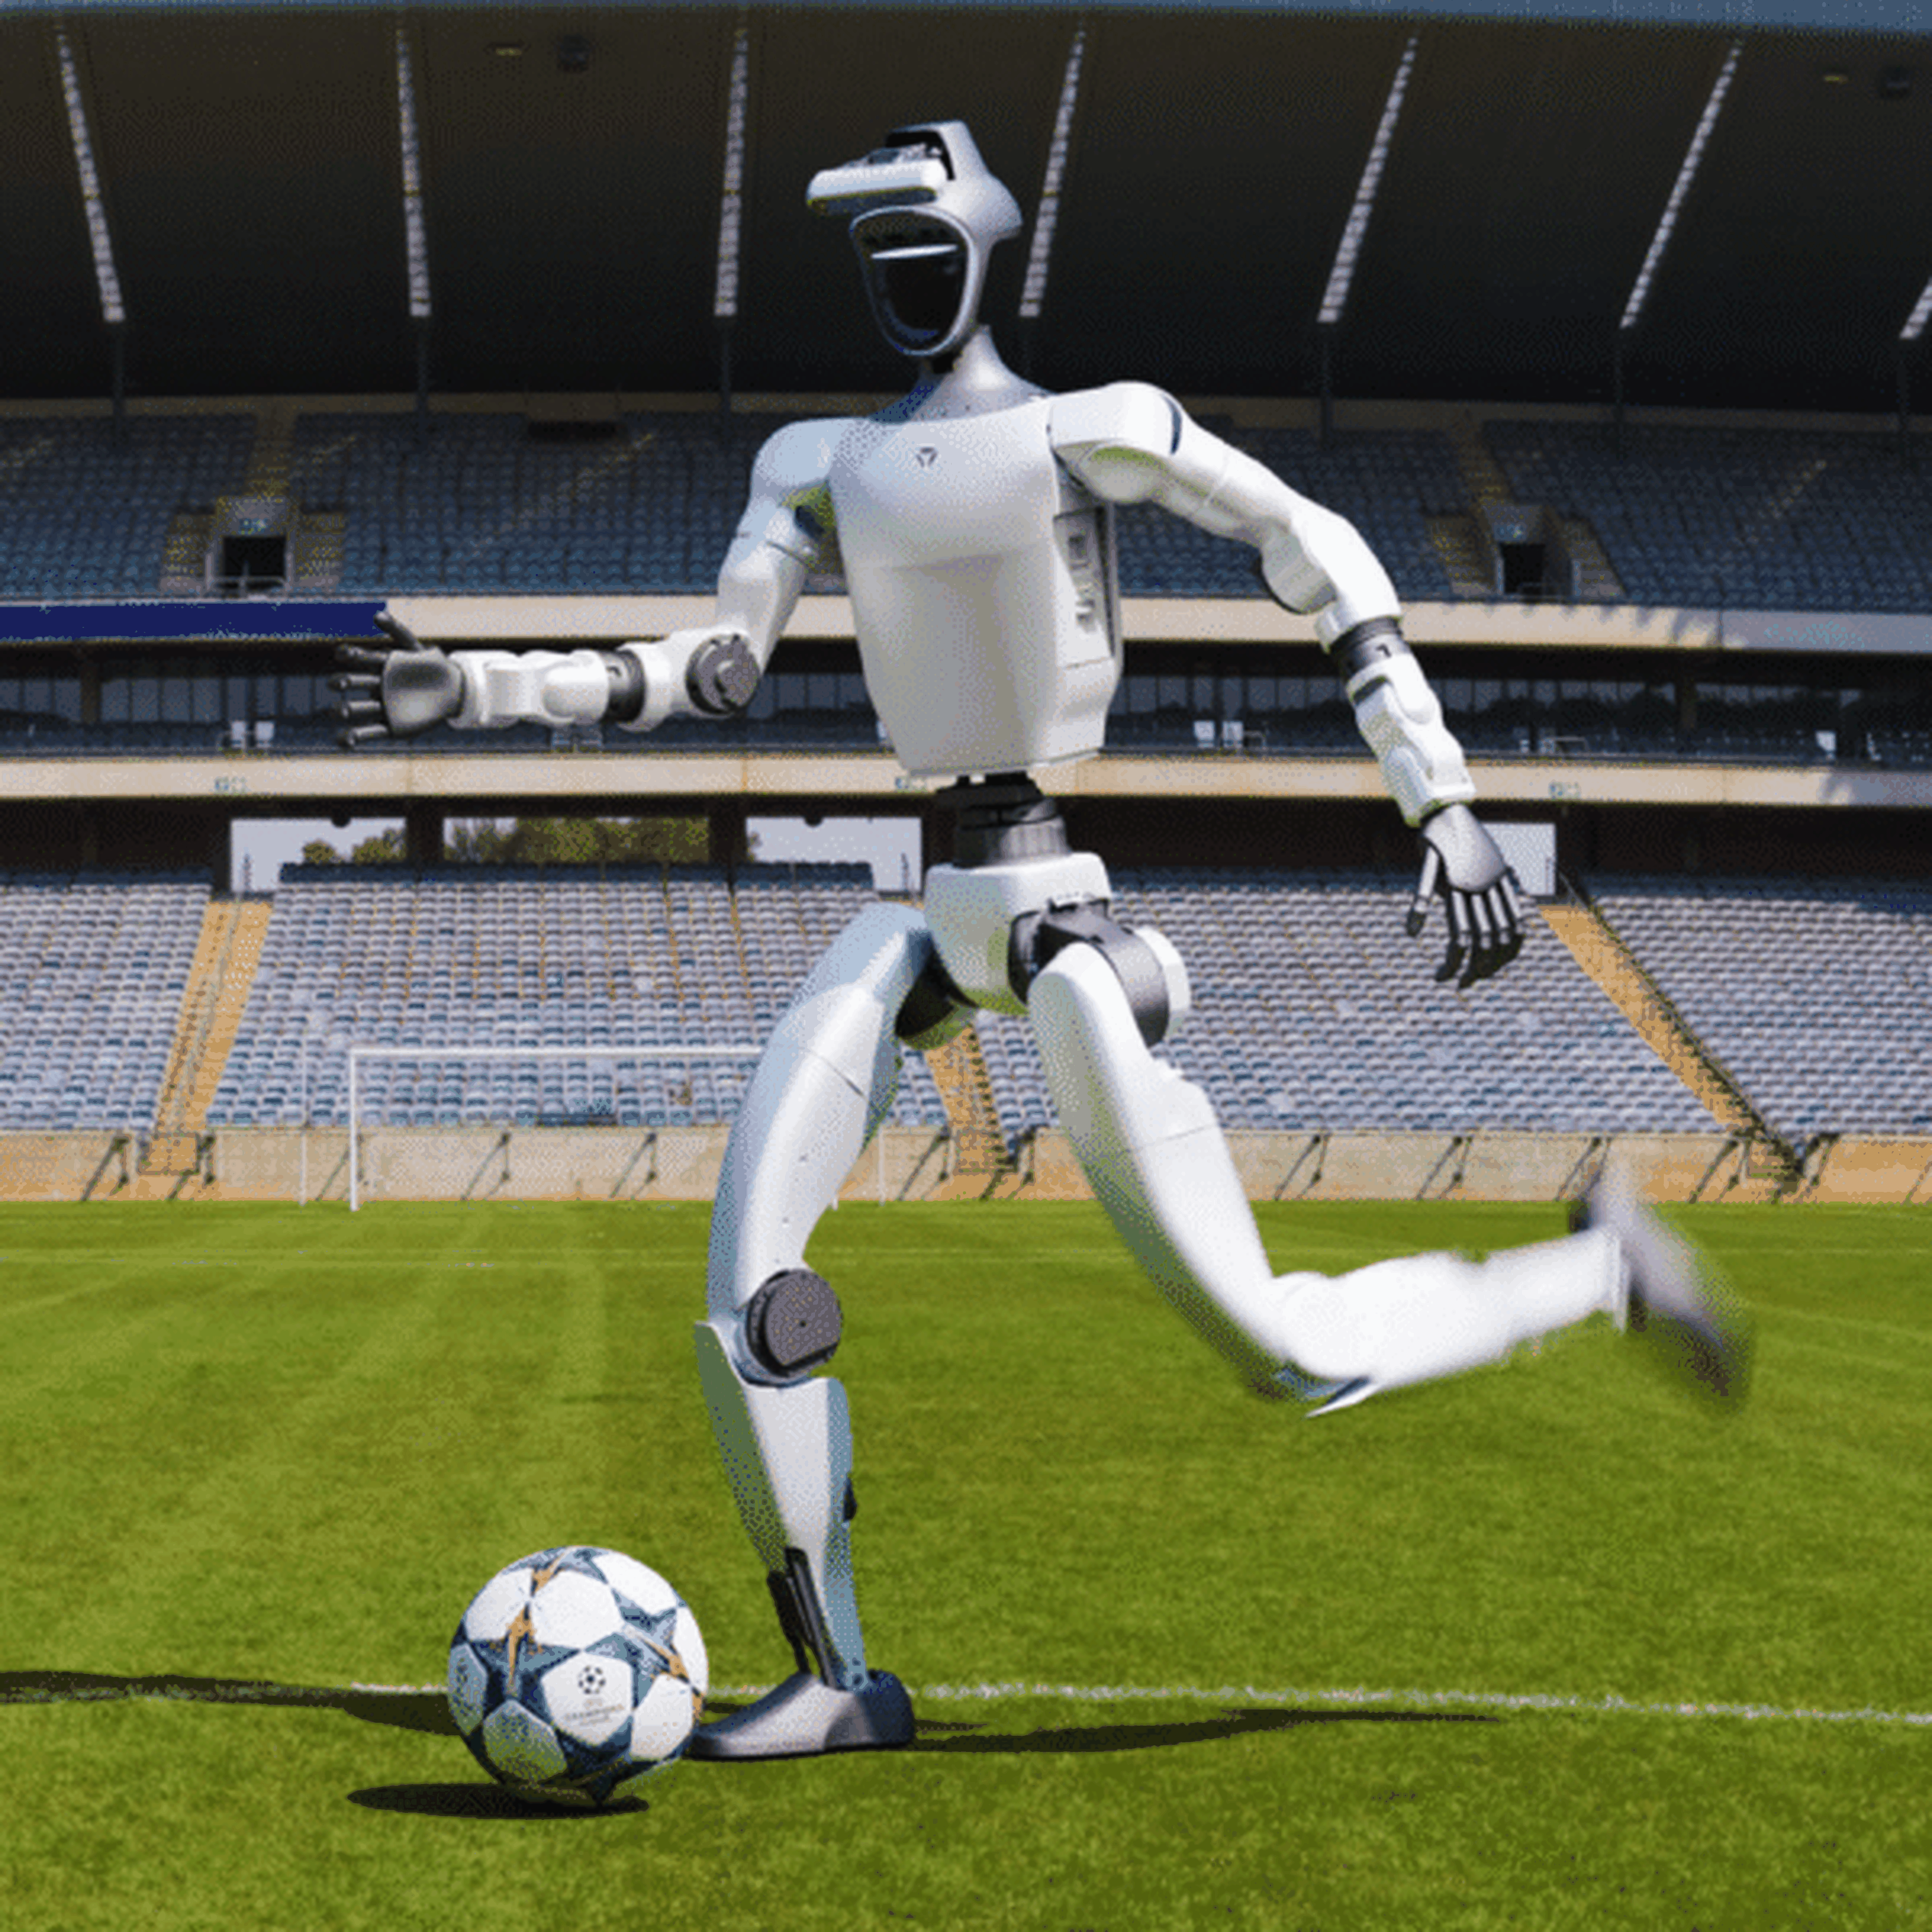
강화학습과 Sim2Real
Unitree G1 Comp는 강화학습을 활용한 자체 동작 전략 개발을 지원합니다. Unitree는 unitree_rl_gym 프레임워크를 제공하며, 시뮬레이션 환경으로 Isaac Gym과 MuJoCo를 모두 지원합니다. 문서화된 개발 워크플로는 시뮬레이션 학습과 Sim2Sim 검증부터 실제 로봇에서의 Sim2Real 배포까지 전 과정을 다룹니다. 로봇 제어를 위해 하이레벨 및 로우레벨 동작 제어 인터페이스와 Status Service를 사용할 수 있습니다. DDS 통신과 ROS 호환성을 통해 기존 로봇 소프트웨어 환경에 통합할 수 있습니다. 구성 가능한 환경, 랜덤 시드, 학습 반복 횟수는 휴머노이드 보행과 경쟁 로봇공학을 위한 재현 가능한 학습 및 개발 워크플로를 지원합니다.
RBTX로 구축된 저비용 솔루션
전문가와의 무료 영상 통화 예약


